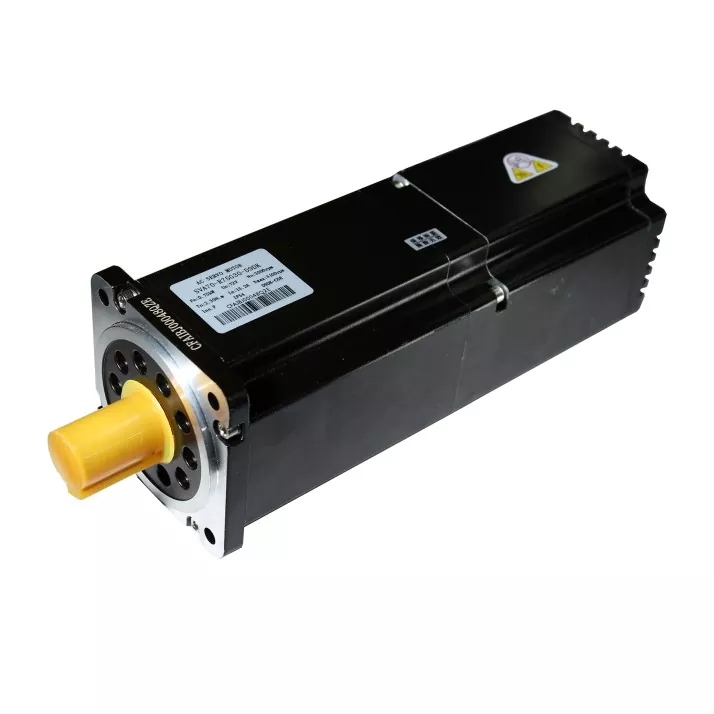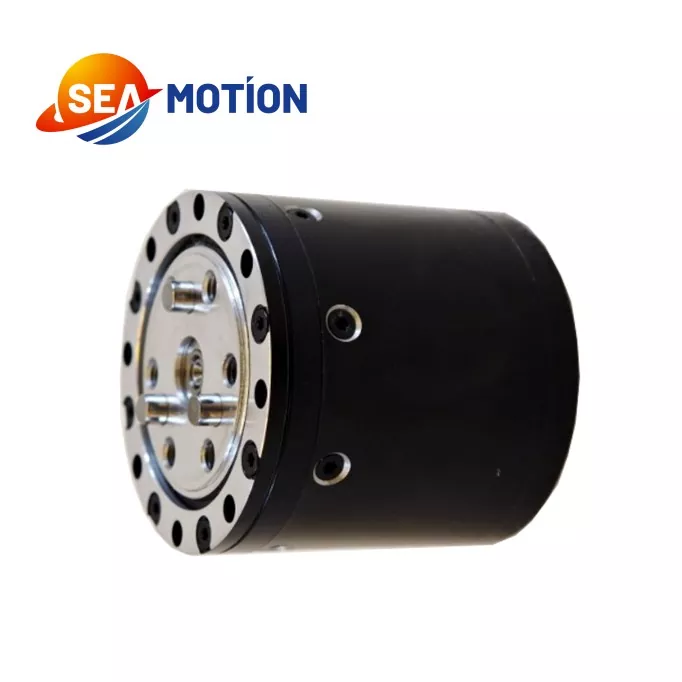
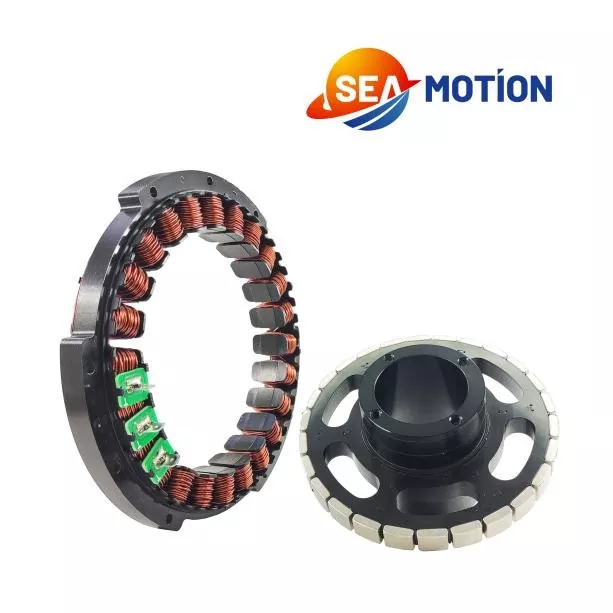
Jingyuegiver avanceretRammeløse momentmotorerfor ingeniører og udstyrsproducenter, der søger kompakte løsninger med højt drejningsmoment, direkte drevne bevægelser. Ved at adskille rotoren og statoren fra konventionelle motorhuse muliggør denne arkitektur mere fleksibel mekanisk integration, høj dynamisk respons og præcis roterende bevægelse til robotteknologi, halvlederudstyr, medicinske systemer, CNC-maskiner og andre krævende applikationer.
Rammeløse momentmotorer er designet til at placere motoren direkte inde i den mekaniske struktur i stedet for at stole på en konventionel motor, gearkasse, kobling eller remtransmission. Denne direkte drevne arkitektur kan reducere mekaniske transmissionstab, samtidig med at den giver høj momenttæthed, lav rotorinerti, høj stivhed og responsiv bevægelseskontrol. For moderne automationsudstyr gør evnen til at tilpasse viklingsmønstre, magnetiske kredsløb, dimensioner og ledningskonfigurationer rammeløse motorer særligt værdifulde, når installationsplads, positioneringsydelse og mekanisk integration er kritisk.
1. Hvad er rammeløse momentmotorer?
2. Hvorfor er rammeløse momentmotorer vigtige?
3. Hvad er de vigtigste fordele?
4. Hvordan skal du vurdere motorspecifikationer?
5. Hvor bruges rammeløse momentmotorer?
6. Hvordan kan ingeniører vælge den rigtige motor?
7. Hvad bør overvejes under integration?
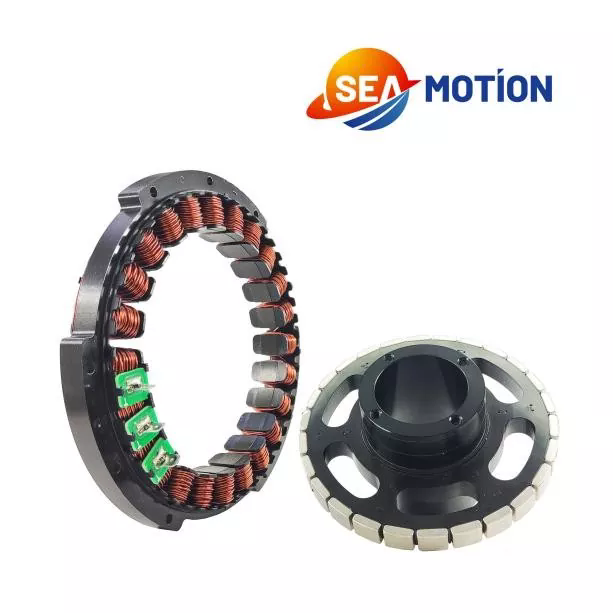
En rammeløs drejningsmomentmotor er en direkte drevet permanentmagnet synkronmotor, der primært leveres som separate rotor- og statorsamlinger i stedet for som en komplet motor. Komponenterne kan integreres direkte i kundens mekaniske struktur, hvilket giver maskindesigneren mulighed for at bestemme hus, lejer, akselarrangement, encoderposition og andre mekaniske elementer i henhold til applikationen.
I modsætning til en traditionel servomotor, der ofte kræver en gearkasse, kobling eller rem for at overføre drejningsmoment til belastningen, placerer et rammeløst design den elektromagnetiske drejningsmomentkilde direkte ved rotationspunktet. Dette kan forenkle den mekaniske transmissionsvej og eliminere tilbageløb i forbindelse med konventionelle gear-drevne systemer.
Designet er især nyttigt, når udstyret kræver en kompakt struktur, højt drejningsmoment-til-volumen-forhold, hurtig acceleration og deceleration eller præcis roterende positionering. Afhængigt af model og viklingskonfiguration kan tilgængelige produkter dække forskellige spændings-, hastigheds-, moment-, strøm- og effektkrav.
Efterhånden som industrielt udstyr bliver mindre og mere intelligent, kan konventionelle motorarrangementer skabe mekaniske begrænsninger. En komplet servomotor kræver installationsplads til sit hus og kan også kræve yderligere transmissionskomponenter. Disse komponenter øger antallet af mekaniske grænseflader mellem motoren og lasten.
Rammeløse momentmotorer giver en anden tilgang. Rotoren og statoren kan indlejres i maskinstrukturen, hvilket giver ingeniører mulighed for at bygge motoren omkring applikationen i stedet for at redesigne applikationen omkring et standard motorhus.
Høj momenttæthed er en af hovedårsagerne til, at ingeniører overvejer rammeløs motorteknologi. Ved at fjerne unødvendige hus- og transmissionskomponenter kan motoren integreres tættere på belastningen. Dette er især værdifuldt i robotforbindelser, drejeborde, halvledertrin og andre applikationer, hvor det tilgængelige installationsvolumen er begrænset.
Traditionelle gear-baserede transmissionssystemer kan introducere tilbageslag, overholdelse og mekaniske fejl. En direkte drevet motor eliminerer behovet for mange af disse transmissionskomponenter. Når det kombineres med en passende højopløsnings-feedback-enhed og servocontroller, kan det resulterende system give meget responsiv positioneringsydelse.
Lav rotorinerti gør det muligt for motoren at ændre hastighed hurtigt. Denne egenskab er værdifuld for udstyr, der udfører hyppige start-stop-cyklusser, hurtig positionering eller gentagne retningsændringer. I præcisionsautomatisering kan hurtigere respons bidrage til kortere cyklustider, samtidig med at kontrolleret bevægelse opretholdes.
Fordi rotoren og statoren er separate komponenter, har designere større frihed til at bestemme, hvordan motoren passer ind i maskinen. Hule strukturer kan også overvejes, når kabler, pneumatiske ledninger, optiske veje eller andre komponenter skal passere gennem den roterende enhed.
Forskellige applikationer kræver forskellige motoregenskaber. En professionel leverandør kan understøtte variationer i viklingsmønstre, magnetisk kredsløbsdesign, emballeringsmetoder, ledningsarrangementer og fysiske dimensioner. Dette gør rammeløs teknologi velegnet til både standardudstyr og specialiserede OEM-projekter.
Det er ikke nok at vælge en motor udelukkende efter dets nominelle drejningsmoment. Ingeniører bør evaluere det komplette driftspunkt, herunder spænding, hastighed, kontinuerligt drejningsmoment, spidsmoment, strøm, termiske forhold, rotorinerti og kontrolkrav.
| Specifikation | Hvorfor det betyder noget | Typiske tekniske overvejelser |
|---|---|---|
| Nominel spænding | Definerer elektriske driftskrav | Match det tilgængelige servodrev og kraftarkitektur |
| Nominel hastighed | Bestemmer kontinuerlig driftskapacitet | Overvej påkrævet driftshastighed og accelerationsprofil |
| Nominel drejningsmoment | Repræsenterer kontinuerlig drejningsmomentkapacitet | Inkluder belastningsmoment og påføringssikkerhedsmargin |
| Topdrejningsmoment | Understøtter kortvarige højbelastningsforhold | Vigtigt for acceleration og dynamisk bevægelse |
| Nominel strøm | Påvirker drev og termiske krav | Sørg for, at controlleren kontinuerligt kan levere den nødvendige strøm |
| Spidsstrøm | Bestemmer kortsigtet dynamisk output | Tjek drevets spidsstrømskapacitet |
| Vindingsparametre | Påvirker elektrisk respons og kontroljustering | Match motorparametre med det valgte servosystem |
For eksempel kan tilgængelige konfigurationer spænde fra små motorer såsom 25LW01, vurderet til 0,05 N·m, til større konfigurationer såsom 76ZWS03, som giver et nominelt drejningsmoment på 3,3 N·m og et maksimalt drejningsmoment på 10 N·m. Det korrekte valg afhænger af den komplette bevægelsesprofil frem for motorstørrelsen alene.
Den fleksible mekaniske struktur af en rammeløs motor gør den velegnet til mange præcisionsindustrier. Typiske anvendelser omfatter:
For mere information om produktarkitekturen og tilgængelige konfigurationer kan ingeniører gennemgåRammeløse Torque Motors produktside.
En systematisk udvælgelsesproces hjælper med at forhindre undermål, overdreven opvarmning og kompatibilitetsproblemer. Inden du anmoder om et motortilbud, bør ingeniører definere følgende parametre:
Ved at dele disse detaljer med en teknisk leverandør kan motorkonfigurationen evalueres i henhold til den reelle belastningsprofil i stedet for kun at stole på en nominel motorværdi.
Rammeløse motorer giver mekanisk frihed, men vellykket integration kræver omhyggelig konstruktion. Rotoren og statoren skal installeres med passende koncentricitet, luftspaltekontrol, mekanisk stivhed og termisk styring.
El-montage er lige så vigtigt. Statorviklingen skal være korrekt forbundet til drevet, mens feedbacksystemet skal være nøjagtigt justeret med motorens mekaniske position. Til højhastighedsapplikationer kræver rotorens strukturelle styrke og magnetretention også omhyggelig overvejelse.
Fremstillingsprocesser kan omfatte præcisionsrotorbearbejdning, magnetbinding, automatiseret eller specialiseret vikling, viklingsorganisering, lodning, vakuumstøbning, klæbemiddelhærdning, overfladerensning og elektrisk ydeevnetest. Disse trin påvirker direkte motorisk konsistens og langsigtet pålidelighed.
Til OEM-projekter kan tilpasning også strække sig ud over dimensioner. Viklingsmønstre, magnetisk kredsløbsdesign, ledningsføringsmetoder og emballagetilgange kan tilpasses efter udstyrskrav.
En konventionel servomotor integrerer normalt sit hus, aksel, lejer og andre mekaniske elementer i en komplet motorsamling. En rammeløs momentmotor leverer primært rotoren og statoren, hvilket giver kunden mulighed for at integrere disse komponenter direkte i maskinen. Dette kan skabe en mere kompakt direkte-drev struktur.
Ja. Afhængigt af leverandøren og applikationen kan tilpasning omfatte motordimensioner, viklingsmønstre, magnetisk kredsløbsdesign, ledningsmetoder og emballage. Skræddersyede løsninger er særligt nyttige til robotteknologi, præcisionstrin, medicinsk udstyr og specialiseret OEM-maskineri.
Selve motoren kan leveres uden en integreret feedback-enhed, men præcisionsservoapplikationer kræver almindeligvis en encoder eller en anden feedback-løsning. Feedbackenheden gør det muligt for controlleren at overvåge rotorposition og regulere motoren i henhold til applikationens positionerings- og hastighedskrav.
Ja. Deres kompakte struktur, direkte kørselsevne, høje momenttæthed og fleksible mekaniske integration gør dem velegnede til robotforbindelser. Ingeniører kan kombinere motoren med passende lejer, encodere, controllere og strukturelle komponenter for at skabe en tilpasset samlingsarkitektur.
Angiv det nødvendige drejningsmoment, hastighed, spænding, accelerationsprofil, installationsdimensioner, driftscyklus, miljøforhold, feedbackkrav og forventet mængde. Disse detaljer hjælper leverandøren med at anbefale en passende motorkonfiguration og identificere potentielle termiske eller mekaniske begrænsninger tidligt.
Rammeløse momentmotorer tilbyder en kraftfuld kombination af direkte-drev-ydelse, kompakt integration, høj momenttæthed, lavt mekanisk tilbageslag og dynamisk respons. For robotteknologi, halvlederudstyr, CNC-systemer, medicinsk udstyr og andet præcisionsmaskineri giver de ingeniører større frihed til at optimere den komplette bevægelsesarkitektur. Hvis du udvikler en ny maskine eller opgraderer en eksisterende roterende akse,kontakt osfor at diskutere dit drejningsmoment, hastighed, dimensions-, spændings- og tilpasningskrav og finde en bevægelsesløsning, der passer til din applikation.