Artikeloversigt: A planetledsmoduler en integreret motion-control løsning designet til at levere drejningsmoment, kontrolleret bevægelse og pålidelig positionering i robotsystemer. Efterhånden som intelligente robotter bliver mere udbredt i industriel automation, humanoid robotik og mobilt udstyr, er det afgørende at vælge den rigtige fælles arkitektur for at balancere ydeevne, omkostninger og integrationskompleksitet.HAVBEVÆGELSEudvikler planetledsmoduler, der kombinerer en rammeløs drejningsmomentmotor, planetreduktion, dobbelt magnetisk indkoderfeedback og en dedikeret driver. Denne artikel udforsker deres driftsprincipper, nøglespecifikationer, anvendelsesscenarier og praktiske valg af overvejelser for ingeniører og industrielt udstyrsproducenter.
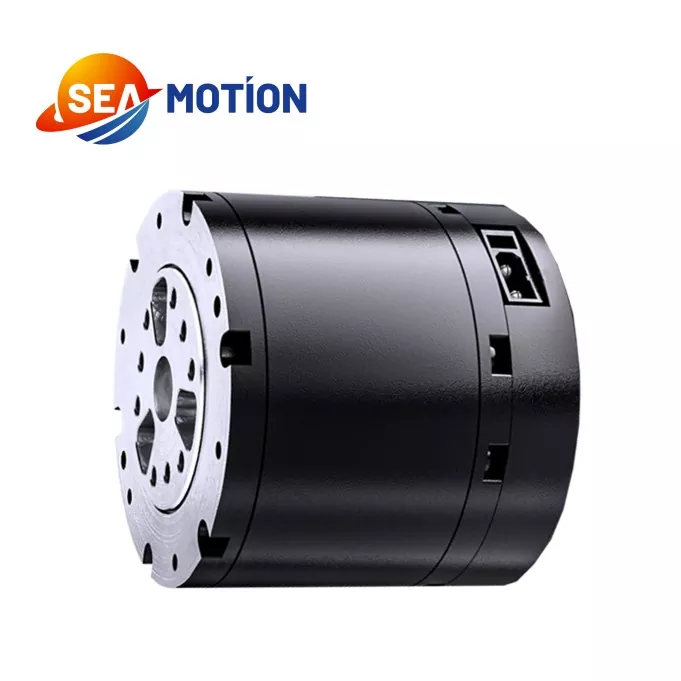
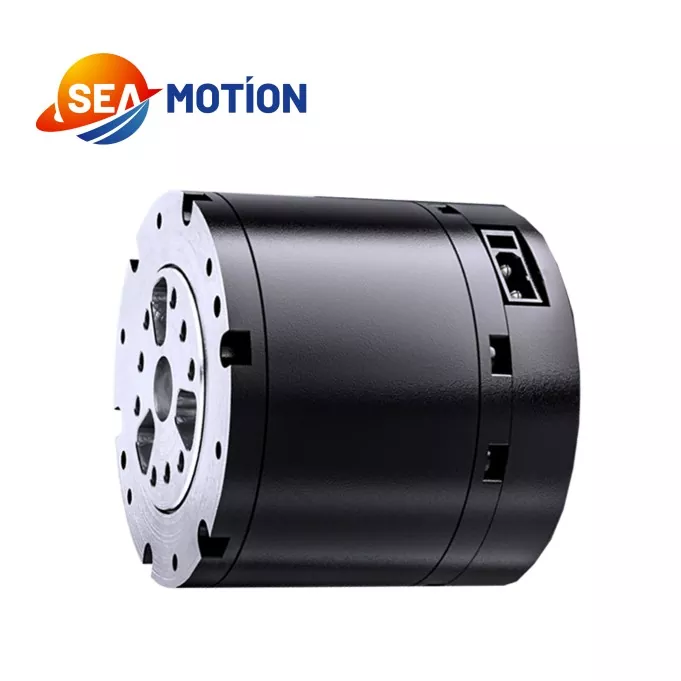
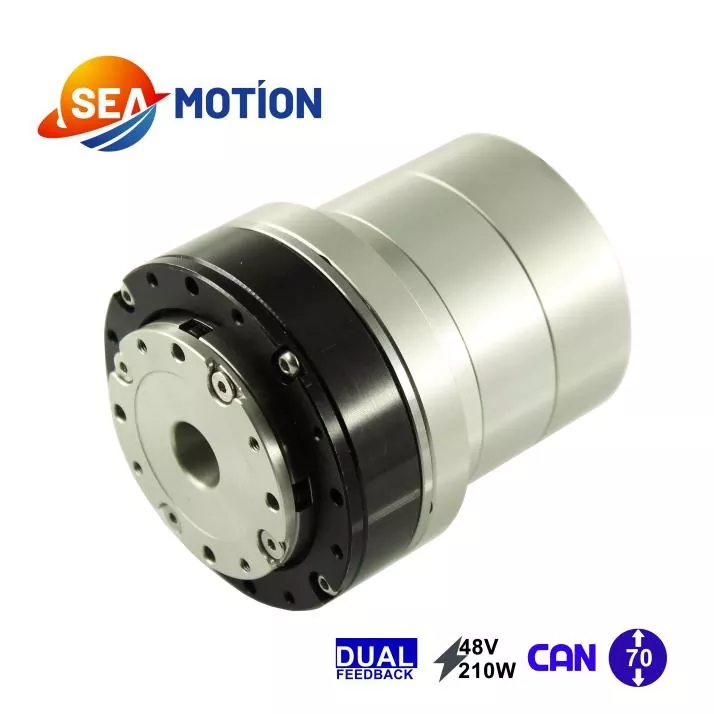
Et planetledsmodul er en integreret elektromekanisk samling, der genererer og styrer rotationsbevægelser omkring et robotled. I stedet for at kræve, at ingeniører køber og samler hver bevægelseskomponent uafhængigt, kombinerer et integreret modul flere væsentlige elementer til en koordineret enhed.
En typisk konfiguration inkluderer en rammeløs momentmotor, planetgearkasse, encoder-feedback-system og dedikeret motordriver. Sammen omdanner disse komponenter elektrisk energi til kontrolleret mekanisk bevægelse, mens de understøtter momentoverførsel og positionsovervågning.
HAVBEVÆGELSE leverer et planetledsmodul designet til industriel robotpræcisionskontrol. Dens planetariske reduktionsarkitektur understreger strukturel enkelhed og omkostningseffektivitet, hvilket gør den til en potentiel mulighed for udstyrsudviklere, der har brug for pålidelig fælles aktivering uden unødvendigt kompliceret mekanisk integration.
Ethvert moduls egnethed afhænger i sidste ende af dets nominelle driftsforhold, mekaniske grænseflader, kontrolkrav og kravene til målapplikationen.
Ydeevnen af et robotled afhænger af den koordinerede drift af dens mekaniske transmission, motor, feedback-enheder og kontrolelektronik. Hver komponent bidrager til den overordnede bevægelseskontrolproces.
Motoren genererer rotationskraft, når den forsynes med elektrisk strøm. Et rammeløst design kan hjælpe udstyrsproducenter med at integrere motoren i en kompakt mekanisk samling, forudsat at det omgivende hus, monteringsstruktur og termiske styring er passende konstrueret.
Planetgearkassen bruger et centralt solgear, omgivende planetgear og et ringgear til at overføre bevægelse. Afhængigt af dens konfiguration og reduktionsforhold reducerer gearkassen udgangshastigheden og øger det tilgængelige udgangsmoment. Dette gør planettransmission nyttig til robotforbindelser, der kræver kontrolleret bevægelse og praktisk momenttæthed.
Encodere giver bevægelsesrelateret feedback til kontrolsystemet. SEA MOTIONs specificerede konfiguration inkorporerer to magnetiske indkodere, der understøtter bevægelsesføling i den integrerede enhed. De præcise feedbackfunktioner og kontrolarkitekturen skal bekræftes i forhold til den tekniske dokumentation for den valgte model.
Føreren styrer motordrift i henhold til kontrolkommandoer og tilgængelig feedback. Integrering af en matchet driver kan forenkle systemudvikling, reducere komponenttilpasningsarbejde og understøtte mere ensartet idriftsættelse end at samle en ikke-verificeret kombination af uafhængige enheder.
For et komplet system skal ingeniører også verificere controllerkompatibilitet, kommunikationsgrænseflader, elektrisk beskyttelse og de kontrolfunktioner, som applikationen kræver.
Tekniske specifikationer danner grundlaget for at vurdere, om et planetledsmodul kan tilfredsstille en robots driftskrav. Følgende værdier er offentliggjort for SEA MOTIONs planetledsmodul og bør kontrolleres i forhold til den nøjagtige konfiguration, der er købt.
| Parameter | Udgivet specifikation | Teknisk betydning |
|---|---|---|
| Nominel spænding | 48 V | Nominel elforsyningsreference |
| Arbejdsspændingsområde | 24–60 V | Hjælper med at definere strømsystemkompatibilitet |
| Nominel udgangseffekt | 140 W ±10 % | Reference til planlægning af udgangseffekt |
| Nominelt drejningsmoment | 5 N·m | Reference for løbende driftskrav |
| Topdrejningsmoment | 14 N·m | Reference for kortvarige drejningsmomentkrav |
| Ubelastet hastighed | 315 rpm ±10 % | Angiver hastighed under den specificerede tomgangstilstand |
| Nominel belastningshastighed | 260 rpm ±10 % | Reference for drift under nominel belastning |
| Gearforhold | 10:1 | Definerer transmissionsreduktionsforholdet |
| Drev type | DSP | Identificerer den offentliggjorte drivertype |
| Encoder konfiguration | To magnetiske indkodere | Understøtter feedback-baseret bevægelseskontrol |
| Vægt | 310 g ±3 g | Relevant til flyttemasse og samleemballage |
| Arbejdstemperatur | -20°C til 50°C | Definerer det offentliggjorte driftstemperaturområde |
| Arbejdsfugtighed | 5 %-85 % | Reference for miljøplanlægning |
Vigtig teknisk note:Nominelt drejningsmoment og spidsmoment repræsenterer forskellige driftsbetingelser. Det maksimale drejningsmoment bør ikke behandles som en klassificering for kontinuerlig drift. De offentliggjorte oplysninger om belastningsvarighed viser 5 N·m som nominel drift, 7 N·m i 120 sekunder, 10 N·m i 18 sekunder, 12 N·m i 10 sekunder og 14 N·m i 5 sekunder. Faktiske driftsgrænser, køleforhold, driftscyklusser og tilladt overbelastningsfrekvens skal bekræftes med producenten.
For yderligere information, besøg den officielle SEA MOTION Planetary Joint Module-produktside.
Et integreret planetledsmodul kan forenkle udvikling af robotsystemer ved at bringe mekanisk transmission og elektroniske bevægelseskontrolkomponenter sammen. Dens praktiske fordele afhænger af applikationen og kvaliteten af systemintegration.
Det er vigtigt at skelne integrationsbekvemmelighed fra garanteret systemydelse. Den endelige nøjagtighed, stivhed, levetid, støj og termisk adfærd afhænger af det komplette mekaniske og elektriske design.
Planetledsmoduler er relevante for robotapplikationer, der kræver kontrolleret rotationsbevægelse, gentagelig aktivering og en passende balance mellem ydeevne og omkostninger. SEA MOTION identificerer flere anvendelseskategorier for sit planetledsmodul.
Humanoide robotter bruger flere led til at koordinere arm-, ben- og kropsbevægelser. Et passende planetledsmodul kan give aktivering til udvalgte led, når dets momentkapacitet, hastighed, masse og mekaniske dimensioner opfylder designkravene.
Firdobbelte robotter er afhængige af koordinerede benbevægelser for at opretholde balancen og navigere på forskellige overflader. Udvælgelse af led skal tage højde for stødbelastninger, acceleration, gentagne drejningsmomentspidser og den arbejdscyklus, der er forbundet med gang eller løb.
Samvirkende arme kræver kontrolleret bevægelse på tværs af flere akser. Ingeniører kan evaluere planetariske ledmoduler for passende akser ved at overveje nyttelast, rækkevidde, ledhastighed, positionskrav og sikkerhedsfunktionerne for den komplette robot.
Automatiserede plukkesystemer har brug for forudsigelige bevægelser for at koordinere gribe-, løfte-, overførsels- og frigørelsesoperationer. Et korrekt valgt modul kan understøtte disse opgaver, samtidig med at det hjælper udstyrsdesignere med at styre montagekompleksiteten.
Mobile robotplatforme og visse elektriske mobilitetssystemer bruger også kompakte elektromekaniske aktuatorer. I disse applikationer bør ingeniører omhyggeligt verificere mekaniske belastninger, vibrationseksponering, strømforbrug, miljøbeskyttelse og modulets egnethed til den tilsigtede driftscyklus.
Ikke alle moduler er egnede til enhver applikation. Udendørs drift, bevægelser med stor påvirkning, nedvaskningsmiljøer og sikkerhedskritiske robotsystemer kræver specifik verifikation snarere end antagelser baseret på produktkategori alene.
At vælge et planetledsmodul involverer mere end at sammenligne maksimalt drejningsmoment eller indkøbspris. En struktureret evaluering hjælper med at reducere risikoen for overdimensionering, overophedning, kontrolinkompatibilitet og for tidligt mekanisk slid.
Ved at give leverandøren en klar ansøgningsoversigt – herunder belastningsprofiler, målhastighed, bevægelsescyklus, installationstegninger og kontrolkrav – bliver det lettere at evaluere den passende konfiguration.
Planetariske og harmoniske fælles arkitekturer adresserer overlappende, men forskellige tekniske prioriteter. Det rigtige valg afhænger af den relative betydning af transmissionskarakteristika, emballage, præcision, drejningsmomentkrav og budget.
| Evalueringsfaktor | Planetarisk ledmodul | Harmonisk ledmodul |
|---|---|---|
| Transmissionsprincip | Planetgear reduktion | Harmonisk gearreduktion |
| Designprioritet | Praktiske omkostninger og momentoverførsel | Præcisionsorienteret bevægelse og kompakt integration |
| Tilbageslagsbetragtninger | Afhænger af gearkassedesign og fremstillingstolerancer | Vælges ofte, når lav tilbageslag er en prioritet |
| Moment og hastighed | Afhænger af gearforhold, motor og belastningsforhold | Afhænger af model, reduktionsforhold og driftsforhold |
| Valg fokus | Belastningskapacitet, effektivitet, omkostninger og driftscyklus | Positioneringskrav, tilbageslag, emballering og belastningsforhold |
Denne sammenligning er kvalitativ snarere end en erstatning for modelspecifik test. Ingen af arkitekturen er universelt overlegen. Ingeniører bør sammenligne verificerede drejningsmoment-hastighedskurver, slørdata, effektivitet, stivhed, termiske grænser og oplysninger om levetid, før de træffer en købsbeslutning.
Udforsk SEA MOTIONs Harmonic Joint Module for at forstå den alternative transmissionstilgang og diskutere, hvilket design der passer bedst til dit robotsystem.
Dens primære funktion er at give kontrolleret rotationsaktivering ved et mekanisk led. Ved at integrere en motor, planetreduktion, feedback-kodere og en driver hjælper modulet robotsystemer med at generere og styre ledbevægelser.
Det offentliggjorte nominelle drejningsmoment er 5 N·m, med et maksimalt drejningsmoment på 14 N·m. Disse værdier refererer til forskellige driftsforhold. Den tilladte varighed og frekvens af drift med højere drejningsmoment bør overvejes under systemdesign.
Den offentliggjorte nominelle spænding er 48 V, og arbejdsspændingsområdet er 24–60 V. Strømforsyningen og tilhørende elektronik skal også understøtte den påkrævede strøm, transientbehov og gældende beskyttelseskrav.
Den kan understøtte feedback-baseret bevægelseskontrol gennem dens motor, indkodersystem og dedikerede driver. Den faktiske positioneringsnøjagtighed og repeterbarhed afhænger af den komplette konfiguration, gearkassens karakteristika, kontroljustering og mekanisk struktur. Anmod om modelspecifikke ydeevnedata, når præcis positionering er afgørende.
Potentielle applikationer omfatter humanoide robotter, firbenede robotter, kollaborative arme, plukkerobotter og intelligent mobilt udstyr. Egnethed skal vurderes i forhold til applikationens belastningsprofil, hastighed, miljøforhold og sikkerhedskrav.
Del det nødvendige drejningsmoment og hastighed, driftscyklus, strømforsyning, mekanisk grænseflade, kontrolprotokol og miljøforhold med producenten. Anmod om et aktuelt datablad og klargør eventuelle ikke-listede specifikationer, før du afgiver en ordre.
Besøg den officielle produktside for Planetary Joint Module for at indsende en forespørgsel. For et præcist tilbud skal du angive din målansøgning, forventet ordremængde, tekniske krav og foretrukne leveringsplan.
Et planetledsmodul kan være en praktisk bevægelseskontrolløsning til robotudstyr, der kræver integreret aktivering, kontrolleret momentoverførsel og omkostningsbevidst systemdesign. Ved at kombinere en rammeløs drejningsmomentmotor, planetreduktion, dobbelt magnetisk indkoderfeedback og en dedikeret driver, tilbyder SEA MOTION en integreret mulighed for ingeniører, der udvikler robotforbindelser og intelligent automationsudstyr. Succesfuld implementering afhænger stadig af at matche modulets verificerede specifikationer til den faktiske mekaniske belastning, bevægelsesprofil, kontrolarkitektur og arbejdsmiljø. Hvis du evaluerer et planetledsmodul til en ny robot eller opgraderer et eksisterende automatiseringssystem, skal du gennemgå de tekniske krav med SEA MOTION ogkontakt osfor at diskutere produktspecifikationer, anvendelsesegnethed og et tilbud på dit projekt.