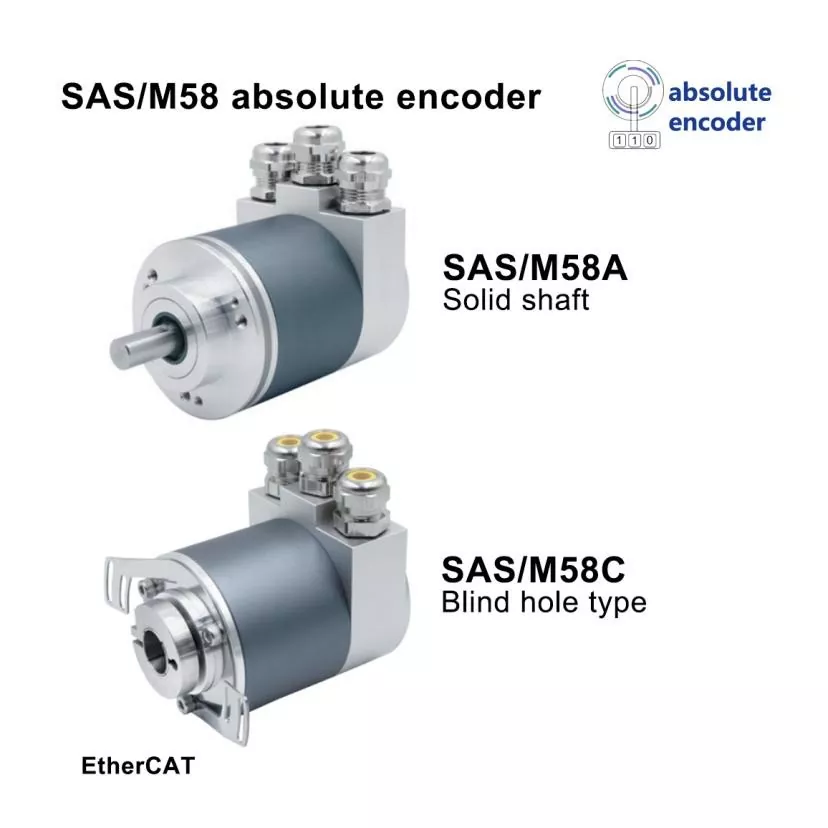
Jingyueleverer avancerede motion control-løsninger til krævende automatiseringsapplikationer. DeAbsolut Multi Turn Fotoelektrisk Encoderkombinerer højopløsnings optisk feedback, multi-turn positionsmåling og et kompakt design for at hjælpe ingeniører med at opnå præcis roterende positionering i udstyr med begrænset plads.
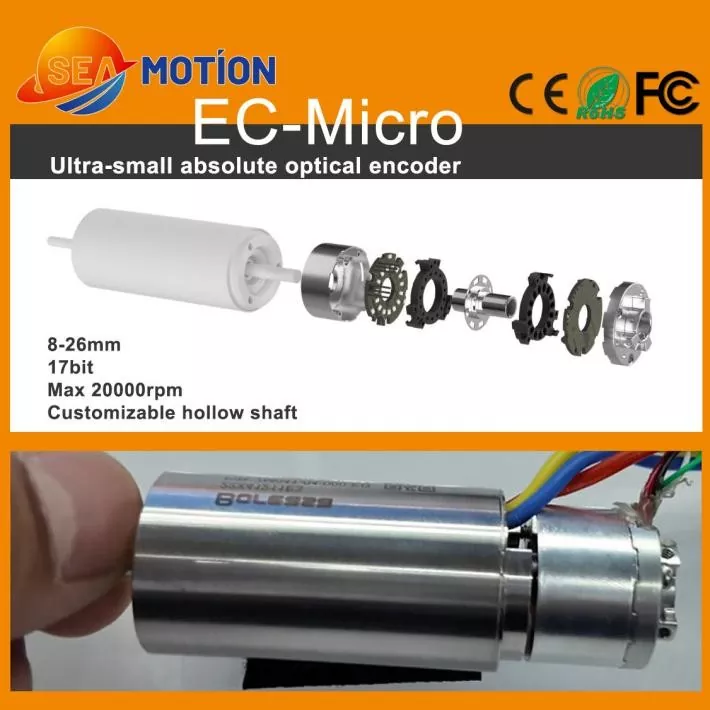
En absolut multi-turn fotoelektrisk encoder er en præcisionsfeedback-enhed, der måler både vinkelposition inden for en enkelt omdrejning og antallet af omdrejninger fuldført af en roterende aksel. Ved at kombinere optisk registrering med absolut positionskodning understøtter den nøjagtig bevægelsesovervågning i miniature servomotorer, robothænder og avancerede automatiseringssystemer. EC-Micro-serien forbundet med Jingyues motion control-forsyningskæde tilbyder et ydre diameterområde på 8-26 mm, 17-bit opløsning, RS485-kommunikation og en maksimalt tilladt hastighed på 20.000 RPM. Denne artikel forklarer dens driftsprincipper, tekniske specifikationer, anvendelsesfordele og valgovervejelser for at hjælpe ingeniører med at identificere en passende encoder til deres krav til bevægelseskontrol.
Indholdsfortegnelse
- Hvad er en Absolut Multi Turn Fotoelektrisk Encoder?
- Hvordan virker encoderen?
- Nøgle tekniske specifikationer
- Vigtigste fordele ved præcisionsbevægelseskontrol
- Industrielle applikationer og brugssager
- Sådan vælger du den rigtige encoder
- Overvejelser om installation og integration
- Ofte stillede spørgsmål
- Konklusion: Find den rigtige Motion Feedback-løsning
Hvad er en Absolut Multi Turn Fotoelektrisk Encoder?
En absolut multi-turn fotoelektrisk encoder er en optisk positionssensor designet til at måle akselrotation over flere omdrejninger. I modsætning til en inkrementel encoder, der primært rapporterer ændringer i position gennem impulser, tildeler en absolut encoder en digital positionsværdi til en specifik vinkelposition. En multi-turn model repræsenterer også antallet af gennemførte rotationer inden for dets understøttede måleområde.
Denne kombination gør koderen særlig nyttig, når en maskine skal identificere sin position nøjagtigt uden udelukkende at være afhængig af at tælle bevægelse fra et referencepunkt. Controlleren kan bruge den rapporterede position til at understøtte positionering, synkronisering og bevægelseskontrol med lukket sløjfe.
EC-Micro-serien er designet til kompakte installationer, hvor konventionelle feedback-enheder kan optage for meget plads. Dens lille formfaktor og tilpassede hule akselstruktur hjælper ingeniører med at integrere positionsfeedback i miniaturemotorer og tæt arrangerede mekaniske samlinger.
For yderligere produktinformation, besøg Absolute Multi Turn Photoelectric Encoder produktside.
Hvordan virker encoderen?
En fotoelektrisk encoder bruger optiske komponenter til at detektere ændringer i den relative position af en kodet disk eller et optisk mønster. Når akslen roterer, læser det optiske sensorsystem mønsteret og konverterer den detekterede information til elektriske signaler. Intern behandlingselektronik producerer derefter digitale positionsdata for den tilsluttede controller.
I en multi-turn absolut encoder inkluderer den rapporterede information to vigtige elementer:
- Single-turn position:Identificerer akslens vinkelplacering inden for en hel omdrejning.
- Multi-turn position:Repræsenterer det akkumulerede antal omdrejninger inden for encoderens specificerede måleområde.
Disse værdier gør det muligt for bevægelsescontrolleren at fortolke akselpositionen over et bredere driftsområde. Den nøjagtige metode, der bruges til at bevare eller gendanne drejningsoplysninger, afhænger af koderens interne arkitektur og produktdesign. Ingeniører bør bekræfte den specificerede adfærd efter strømafbrydelser i stedet for at antage, at hver multi-turn encoder fungerer identisk.
Optisk sensing kan også tilbyde fordele i miljøer, hvor magnetisk interferens påvirker andre sanseteknologier. Den samlede ydeevne afhænger dog stadig af installationskvalitet, elektrisk støjstyring, mekanisk justering og encoderens specificerede driftsbetingelser.
Nøgle tekniske specifikationer for EC-Micro-serien
Evaluering af tekniske parametre før indkøb hjælper ingeniører med at verificere mekanisk kompatibilitet, kommunikationskrav og forventet positioneringsydelse. Følgende specifikationer er offentliggjort for EC-Micro miniature absolut multi-turn fotoelektrisk encoder.
| Parameter | Specifikation | Tekniske overvejelser |
|---|---|---|
| Udvendig diameter | 8-26 mm | Understøtter kompakt udstyrslayout |
| Referencedimensioner | Ø19 mm × 14,5 mm | Bekræft den valgte konfiguration |
| Opløsning | 17 bit | Giver fin positionskvantisering |
| Output interface | RS485 | Bekræft protokol- og controllerkompatibilitet |
| Baud rate | 2,5 Mbps | Bekræft understøttede kommunikationsindstillinger |
| Multi-turn rækkevidde | 24 bit ved 17-bit opløsning; 16 bit ved 23-bit opløsning | Bekræft den nødvendige konfiguration |
| Maksimal tilladt hastighed | 20.000 RPM | Overhold mekaniske og elektriske grænser |
| Forsyningsspænding | DC 5 V ±5 % | Sørg for en kompatibel strømforsyning |
| Husmateriale | Aluminium | Overvej montering og termiske forhold |
| Beskyttelsesvurdering | IP40 efter installation | Vurder eksponering for støv og fugt |
| Driftstemperatur | -20°C til +85°C | Tjek det faktiske udstyrsmiljø |
| Elektrisk tilslutning | 5-bens PCB loddegrænseflade | Planlæg printkortets layout og ledningsføringsprocessen |
Vigtig bemærkning til specifikationen:De offentliggjorte produktoplysninger viser forskellige multi-turn-intervaller for forskellige opløsningskonfigurationer. Bekræft den påkrævede model, kommunikationsdetaljer, mekaniske dimensioner og gældende nøjagtighedsspecifikationer med leverandøren, før du færdiggør et design.
Vigtigste fordele ved præcisionsbevægelseskontrol
1. Kompakt design til udstyr med begrænset plads
Miniaturisering er en stor udfordring i moderne robotteknologi og præcisionsmaskineri. EC-Micro-serien tilbyder ydre diametre fra 8 mm til 26 mm, hvilket hjælper designere med at inkorporere positionsfeedback i kompakte motorsamlinger. Dens hule struktur kan også understøtte mekanisk integration, hvor en aksel eller central passage skal forblive tilgængelig, afhængigt af den valgte konfiguration.
2. Højopløselig positionsfeedback
Den angivne 17-bit opløsning understøtter fin vinkelpositionsrepræsentation. Højere opløsning kan hjælpe en controller med at identificere mindre positionsændringer, men det garanterer ikke automatisk tilsvarende systemnøjagtighed. Encoderens nøjagtighed, repeterbarhed, akselkobling, mekanisk slør og kontrolsløjfeydelse skal også tages i betragtning.
3. Multi-turn positionsmåling
Single-turn feedback identificerer vinkelposition inden for en omdrejning, mens multi-turn feedback udvider positionsmåling på tværs af flere rotationer. Dette er nyttigt i mekanismer, hvor akselbevægelsen fortsætter gennem flere omdrejninger, og controlleren har brug for både vinkel- og drejeinformation.
4. Højhastighedsdrift
Med en offentliggjort maksimalt tilladt hastighed på 20.000 RPM er koderen beregnet til applikationer, der kræver højhastigheds roterende feedback. Den faktiske driftsgrænse skal også tage højde for motoren, koblingen, monteringsarrangementet, kommunikationscyklussen og controllerens evne til at behandle positionsdata.
5. Optisk registrering til interferenshåndtering
Fotoelektrisk sensing er afhængig af optisk detektion frem for magnetfeltmåling. Dette kan være fordelagtigt i systemer, hvor magnetisk interferens er et problem. Ikke desto mindre kræver optiske indkodere stadig passende elektrisk afskærmning, jording, mekanisk beskyttelse og installationspraksis.
Industrielle applikationer og brugssager
Kombinationen af miniaturedimensioner og absolut multi-turn feedback gør denne encoder relevant for adskillige avancerede motion control-applikationer.
Kerneløse motorer og miniatureservosystemer
Kerneløse motorer bruges i applikationer, der prioriterer lav inerti, kompakt konstruktion og responsiv bevægelse. En miniaturekoder kan give akselpositionsfeedback og samtidig bevare værdifuld installationsplads. Ingeniører bør matche encoderens akselgrænseflade, hastighedsklassificering og kommunikationskrav til motorenheden.
Robotbehændige hænder
Robothænder indeholder flere kompakte led, der skal koordinere fingerbevægelser og reagere på skiftende kommandoer. Absolut positionsfeedback kan hjælpe controlleren med at bestemme ledpositionen og forbedre gentagelige bevægelser. Det endelige resultat afhænger af den komplette sensor-, mekaniske og kontrolarkitektur.
ZR-moduler og kompakte bevægelsesmekanismer
ZR-moduler og andre præcisionsmekanismer integrerer ofte roterende og lineær bevægelse i et begrænset installationsrum. En kompakt encoder kan understøtte roterende feedback i motoren eller transmissionsenheden, hvilket hjælper styresystemet med at koordinere bevægelse i overensstemmelse med maskinens driftskrav.
Andre potentielle applikationer
- Miniature industrielt automationsudstyr.
- Præcisionspositioneringsmekanismer.
- Kompakte robotforbindelser og aktuatorer.
- Små DC servomotorsamlinger.
- Specialudstyr, der kræver multi-turn roterende feedback.
For at få et bredere overblik over tilgængelige feedback-teknologier kan ingeniører også udforske produktkategorien for fotoelektriske koder.
Sådan vælger du den rigtige encoder
At vælge en encoder kræver mere end at sammenligne opløsning eller maksimal hastighed. En pålidelig udvælgelsesproces starter med det mekaniske design og styresystemets funktionskrav.
- Definer måleområdet.Bestem den nødvendige vinkelopløsning pr. omdrejning og det samlede antal omdrejninger, der skal måles.
- Bekræft nøjagtighedskravene.Skelne mellem opløsning, absolut nøjagtighed, repeterbarhed og tilladt positionsfejl.
- Tjek mekaniske dimensioner.Bekræft yderdiameter, samlet højde, akseldiameter, hulboringsdimensioner, monteringsskruer og tilladt akselforskydning.
- Bekræft kommunikationskompatibilitet.Bekræft RS485-grænsefladen, understøttet kommunikationsprotokol, baudrate, dataformat og controllerkonfiguration.
- Vurder elektriske krav.Tjek forsyningsspænding, strømforbrug, konnektordesign, PCB-fodaftryk og elektriske støjforhold.
- Gennemgå driftsforhold.Tilpas driftstemperatur, beskyttelsesklassificering, rotationshastighed og installationsmiljø til applikationen.
- Bekræft effekttabsadfærd.Bestem, hvordan den valgte model håndterer multi-turn information under strømafbrydelse og genstart.
Når applikationen kræver en anden måleteknologi, skal du sammenligne designet med en absolut single-turn fotoelektrisk encoder eller en absolut induktiv encoder. Disse alternativer tjener forskellige feedbackkrav og bør vurderes i forhold til det faktiske systemdesign.
Overvejelser om installation og integration
Selv en encoder med høj opløsning kan ikke kompensere for dårlig mekanisk installation eller en inkompatibel controller. En struktureret integrationsproces hjælper med at beskytte sensoren og forbedre konsistensen af bevægelsesfeedback.
- Mekanisk justering:Hold encoderakslen og motorakslen korrekt på linje og inden for de specificerede radiale og aksiale forskydningsgrænser.
- Sikker montering:Brug den anbefalede monteringsmetode og undgå overdreven kraft på huset eller PCB-forbindelsen.
- Strømkvalitet:Oprethold den specificerede forsyningsspænding og brug passende jording og støjkontrol.
- Kommunikationstest:Bekræft dataformatet, baudrate, responstiming og fejlhåndtering på controllersiden.
- Positionsvalidering:Sammenlign rapporteret position med en passende reference under idriftsættelse og på tværs af repræsentative driftsforhold.
- Miljøbeskyttelse:Tag hensyn til den offentliggjorte IP40-beskyttelsesklassificering og giv yderligere kabinetbeskyttelse, hvis applikationen kræver det.
For et nyt design bør test dække opstart, normal drift, retningsændringer, maksimal forventet hastighed og genopretning efter strømafbrydelse. Disse kontroller hjælper med at identificere integrationsproblemer, før udstyret går i produktion.
Ofte stillede spørgsmål
1. Hvad er hovedforskellen mellem en absolut multi-turn encoder og en incremental encoder?
En absolut multi-turn encoder rapporterer en kodet position, der inkluderer vinkelposition og drejningsinformation inden for dets specificerede område. En inkrementel encoder rapporterer bevægelse gennem signalændringer og kræver generelt en reference eller en pålidelig tællestrategi for at etablere absolut position. Det bedst egnede valg afhænger af applikationens opstartsadfærd, krav til positionering og controllerdesign.
2. Hvilken opløsning understøtter EC-Micro absolute multi-turn fotoelektriske encoder?
De offentliggjorte EC-Micro-specifikationer inkluderer en 17-bit opløsningskonfiguration. Produktinformationen viser også en 23-bit konfiguration, der er forbundet med et andet multi-turn-område. Bekræft den præcise model og konfiguration før køb, og husk, at opløsning ikke er det samme som absolut nøjagtighed.
3. Kan denne encoder fungere ved høje rotationshastigheder?
Den offentliggjorte maksimalt tilladte hastighed er 20.000 RPM. Den faktiske driftsydelse afhænger af den mekaniske samling, monteringstolerancer, elektrisk interface og controller. Ingeniører bør validere hele systemet under de tilsigtede driftsforhold.
4. Hvilke applikationer har størst gavn af en fotoelektrisk miniature-encoder med flere sving?
Typiske anvendelser omfatter kerneløse motorer, robotbehændige hænder, ZR-moduler, miniature servosystemer og kompakt automationsudstyr. Disse systemer kan drage fordel, når installationspladsen er begrænset, men nøjagtig rotationspositionsfeedback er stadig afgørende.
5. Hvad skal købere bekræfte inden bestilling?
Købere bør bekræfte opløsning, multi-turn-område, kommunikationsprotokol, dimensioner, akselkompatibilitet, driftshastighed, forsyningsspænding, beskyttelsesklassificering, driftstemperatur og effekttab. Levering af motormodel, installationstegninger og controllerspecifikationer kan hjælpe leverandøren med at anbefale en kompatibel konfiguration.
Konklusion: Find den rigtige Motion Feedback-løsning
En Absolute Multi Turn Photoelectric Encoder kan understøtte præcis roterende feedback i kompakte, højtydende bevægelseskontrolsystemer. Dens kombination af optisk registrering, multi-turn måling, høj opløsning output og miniature konstruktion gør den til en relevant mulighed for robotteknologi, kerneløse motorer og pladsbegrænset automationsudstyr. En vellykket implementering afhænger dog af valg af den korrekte konfiguration og validering af det komplette mekaniske og elektriske system.
Jingyues motion control-løsninger er designet til at imødekomme krævende integrationskrav på tværs af avancerede automatiseringsapplikationer. Hvis du evaluerer en miniaturekoder til et nyt projekt eller opgraderer et eksisterende bevægelseskontrolsystem, skal du gennemgå produktspecifikationerne ogkontakt osfor at diskutere din opløsning, akseldimensioner, kommunikationsgrænseflade og tilpasningskrav. Del dine applikationsdetaljer for at hjælpe med at identificere en passende encoderløsning til dit udstyr.