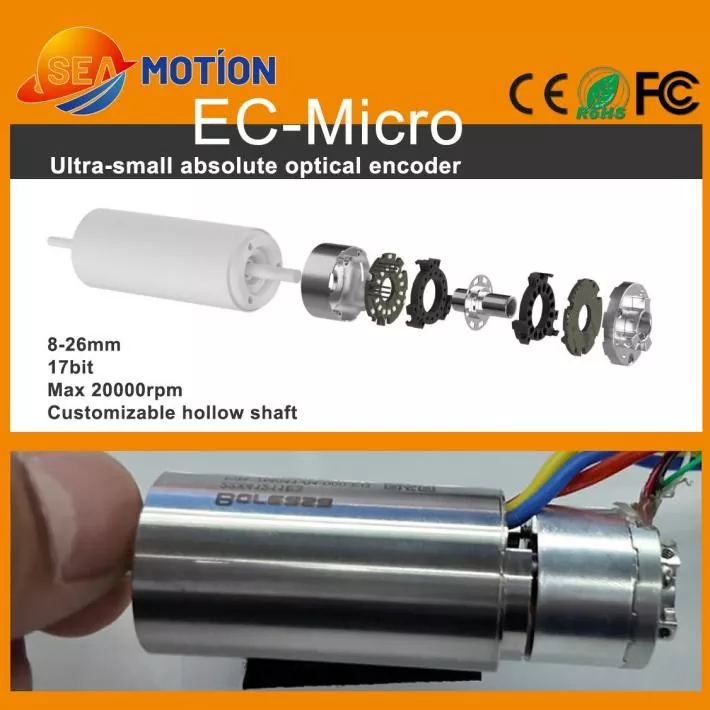
Jingyueudvikler præcisionsbevægelseskontrolkomponenter til krævende automatiseringsapplikationer, og detsAbsolut Single Turn Fotoelektrisk Encoderer designet til kompakte systemer, der kræver pålidelig vinkelpositionsfeedback. Med miniaturedimensioner, 17-bit opløsning, en hulakselstruktur, RS485-kommunikation og hastigheder op til 20.000 RPM er denne encoder velegnet til robotteknologi, miniaturemotorer, medicinsk udstyr og præcisionsautomatisering.
En absolut single-turn fotoelektrisk encoder er en præcisionsroterende feedback-enhed, der bestemmer akselpositionen inden for en hel omdrejning. I modsætning til en konventionel inkrementel encoder, der er afhængig af pulstælling, giver en absolut encoder en defineret positionsværdi svarende til akselvinklen. Det fotoelektriske sensing-princip anvender optisk detektion til at opnå positionsmåling i høj opløsning uden fysisk kontakt mellem sensing-komponenter. For kompakte bevægelsessystemer gør kombinationen af 17-bit opløsning, et miniatureområde med en ydre diameter på 8-26 mm, hulakselkonstruktion, RS485-output og en maksimalt tilladt hastighed på 20.000 RPM denne type encoder velegnet til applikationer, hvor plads, hastighed og positioneringsydelse skal afbalanceres.
Indholdsfortegnelse
- Hvad er en Absolut Single Turn Photoelectric Encoder?
- Hvordan fungerer en fotoelektrisk encoder?
- Hvad er nøglefunktionerne?
- Hvad er de vigtigste tekniske specifikationer?
- Hvor bruges denne encoder?
- Hvordan skal ingeniører vælge den rigtige encoder?
- Hvad skal man overveje under installationen?
- Ofte stillede spørgsmål
- Konklusion
Hvad er en Absolut Single Turn Photoelectric Encoder?
En absolut single-turn fotoelektrisk encoder er en roterende positionssensor designet til at bestemme den nøjagtige vinkelposition af en roterende aksel inden for 360 grader. Hver vinkelposition svarer til en unik digital positionsværdi, hvilket gør det muligt for kontrolsystemet at identificere akselpositionen direkte.
Udtrykket "enkelt omgang" betyder, at encoderen måler vinkelpositionen inden for en omdrejning i stedet for kontinuerligt at spore flere omdrejninger. Dette gør den velegnet til roterende mekanismer, hvor præcis enkeltdrejningspositionering er det primære krav.
"Fotoelektrisk" beskriver sensorteknologien. Indkoderen bruger typisk en lyskilde, kodet optisk disk og fotoelektriske detektionskomponenter til at konvertere akselrotation til elektriske signaler. Fordi føleprocessen er berøringsfri, kan optisk teknologi give stabil feedback og samtidig undgå mekanisk kontakt mellem føleelementerne.
Miniaturekonstruktionen er især vigtig for moderne automationsudstyr. Med tilgængelige ydre diametre fra ca. 8 mm til 26 mm kan en kompakt encoder integreres i små motorer og mekanismer, hvor installationspladsen er begrænset.
For yderligere information om optisk feedback-teknologi kan ingeniører også udforske fotoelektriske encoderløsninger, når de sammenligner forskellige rotationssensorteknologier.
Hvordan fungerer en fotoelektrisk encoder?
Driftsprincippet for en absolut fotoelektrisk encoder involverer flere koordinerede processer:
- Aksel rotation:Encoderakslen roterer sammen med motoren eller det mekaniske transmissionssystem.
- Optisk kodning:En præcisionskodet skive roterer med skaftet og skaber skiftende optiske mønstre.
- Lysdetektion:Fotoelektriske sensorer registrerer de optiske ændringer, der genereres af den roterende disk.
- Signalbehandling:Interne elektroniske kredsløb behandler de detekterede signaler til positionsinformation.
- Digital udgang:Encoderen transmitterer positionsdata til bevægelsescontrolleren gennem det specificerede kommunikationsinterface.
Denne proces gør det muligt for controlleren at opnå en vinkelpositionsværdi i stedet for kun at stole på akkumulerede bevægelsesimpulser. Som et resultat kan absolut positionsfeedback være værdifuld i præcisionsbevægelsesapplikationer, hvor den aktuelle akselposition skal identificeres nøjagtigt.
Hvad er nøglefunktionerne?
Miniaturestørrelse til udstyr med begrænset plads
Kompakte automatiseringsmekanismer har ofte meget begrænset installationsplads. Encoderens 8–26 mm ydre diameterområde giver designere mulighed for at integrere positionsfeedback i miniaturemotorer, robotled, medicinske instrumenter og andre tæt arrangerede mekanismer.
17-bit opløsning
Encoderen giver 17-bit opløsning, hvilket gør det muligt for kontrolsystemet at skelne fine ændringer i vinkelposition. Høj opløsning er især nyttig i applikationer, der involverer præcisionspositionering, delikate robotbevægelser og kompakte servomekanismer.
Encoderopløsning bør dog ikke forveksles med den overordnede systemnøjagtighed. Mekaniske tolerancer, akseljustering, vibrationer, styreenhedens ydeevne, motoregenskaber og installationsforhold kan alle påvirke det endelige positioneringsresultat.
Højhastighedskapacitet
Miniaturemotorer kan fungere ved høje rotationshastigheder, især i kompakte aktuatorer og præcisionsudstyr. Den specificerede maksimalt tilladte hastighed på op til 20.000 RPM gør encoderen velegnet til udvalgte højhastighedsapplikationer, når hele motoren og det mekaniske system er designet i overensstemmelse hermed.
Hulakselkonstruktion
Et hulakseldesign kan forenkle integrationen omkring miniaturemotoraksler. Det kan også hjælpe med at reducere den plads, der kræves til mekanisk kobling sammenlignet med visse konventionelle solide akselarrangementer.
RS485 digital kommunikation
Encoderen bruger et RS485-output-interface og understøtter en specificeret baudrate på 2,5 Mbps. Dette giver en digital kommunikationsløsning til transmission af positionsinformation mellem indkoderen og kompatibel styreelektronik.
Optisk sansning
Fotoelektrisk sensing giver en berøringsfri metode til positionsdetektion. Det kan være særligt nyttigt i applikationer, hvor designere foretrækker optisk feedback frem for magnetisk sensorteknologi.
Hvad er de vigtigste tekniske specifikationer?
Det er vigtigt at forstå de tekniske parametre, når en encoder skal integreres i en ny maskine. Følgende tabel opsummerer de vigtigste specifikationer i forbindelse med miniature-encoderkonfigurationen.
| Teknisk parameter | Specifikation | Hvorfor det betyder noget |
|---|---|---|
| Opløsning | 17 bit | Giver fin vinkelpositionsfeedback |
| Output Interface | RS485 | Understøtter digital kommunikation med kompatible controllere |
| Baud rate | 2,5 Mbps | Understøtter højhastigheds positionsdatakommunikation |
| Udvendig diameter | 8-26 mm | Velegnet til kompakte mekaniske strukturer |
| Typisk Dimension | Ø19 mm × H14,5 mm | Giver et lille installationsfodaftryk |
| Kompatibel motorakseldiameter | 4-6 mm | Understøtter miniaturemotorintegration |
| Maksimal tilladt hastighed | 20.000 RPM | Velegnet til udvalgte højhastighedsmotorapplikationer |
| Indgangsspænding | DC 5V ±5 % | Definerer den nødvendige strømforsyning |
| Driftsstrøm | ≤150 mA, ingen belastning | Hjælper med at bestemme strømforsyningskrav |
| Beskyttelsesklasse | IP40 efter installation | Definerer det tilsigtede beskyttelsesniveau |
| Driftstemperatur | -20°C til 85°C | Definerer det anbefalede driftsmiljø |
| Materiale til hus | Aluminium | Giver en kompakt og holdbar kabinetstruktur |
| Kodediskmateriale | Rustfrit stål | Understøtter stabil optisk kodningskonstruktion |
| Certificeringer | CE, RoHS, FCC | Understøtter gældende overholdelseskrav |
| Garanti | 1 år | Giver en defineret garantiperiode |
Den offentliggjorte konfiguration specificerer også M2 monteringsskruer, en fembenet PCB loddegrænseflade, radial akselforskydning på ±0,1 mm og aksial forskydning på ±0,1 mm. Disse parametre bør overvejes under mekanisk og elektrisk integration.
Hvor bruges denne encoder?
Miniature motorer
Kompakte motorer, der bruges i præcisionsudstyr, har ofte brug for feedbackkomponenter, der optager meget lidt plads. En absolut encoder i miniatureformat kan give positionsinformation i høj opløsning uden at øge den samlede motorsamlingsstørrelse markant.
Robotbehændige hænder
Robothænder kræver flere kompakte aktuatorer til at styre fingre og led. Positionsfeedback er vigtig for at koordinere disse bevægelser, mens det lille encoder-fodaftryk hjælper designere med at opretholde en kompakt aktuatorarkitektur.
Kerneløse motorer
Kerneløse motorer bruges i applikationer, hvor lav inerti og hurtig dynamisk respons er vigtig. Kombination af sådanne motorer med en højopløsningskoder kan give den feedback, der kræves for nøjagtig bevægelseskontrol.
Medicinsk udstyr
Præcis medicinsk udstyr kan indeholde miniaturemotorer og positioneringsmekanismer. En kompakt optisk encoder kan overvejes til applikationer, hvor der kræves nøjagtig roterende feedback, forudsat at det komplette produkt opfylder det relevante medicinske udstyrs design og lovmæssige krav.
Industriel automation
Automatiseret maskineri, præcisionspositioneringsmoduler, robotsystemer og kompakte servomekanismer kan alle kræve pålidelig vinkelfeedback. Encoderens opløsning, kommunikationsgrænseflade og kompakte konstruktion gør den relevant til forskellige automatiseringsapplikationer.
- Miniature servomotorer
- Præcisions robotforbindelser
- Robotbehændige hænder
- Kerneløse motorsamlinger
- Kompakte positioneringsmoduler
- Medicinske bevægelsesmekanismer
- Industrielt automationsudstyr
- Højhastigheds miniature aktuatorer
Hvordan skal ingeniører vælge den rigtige encoder?
Valg af enkoder bør involvere mere end blot at sammenligne opløsning. Ingeniører bør evaluere hele bevægelsessystemet, før de færdiggør en model.
- Tjek ledig plads:Bekræft koderens diameter, højde, monteringsposition og omgivende frigang.
- Match skaftet:Bekræft akseldiameter, krav til hulaksel, koblingsmetode og tilladt radial og aksial forskydning.
- Evaluer opløsning:Bestem, om 17-bit opløsning opfylder den påkrævede positionerings- og kontrolydelse.
- Bekræft rotationshastighed:Sammenlign applikationens maksimale driftshastighed med encoderens tilladte hastighed.
- Bekræft kommunikation:Sørg for, at RS485-grænsefladen og kommunikationshastigheden er kompatible med controlleren.
- Tjek strømkrav:Bekræft 5V ±5% forsyningskrav og strømforbrug.
- Overvej miljøforhold:Gennemgå driftstemperatur, beskyttelseskrav, vibrationer, støv og andre miljøfaktorer.
- Overvej tilpasning:OEM-projekter kan kræve forskellige akselkonfigurationer, dimensioner, kabler, interfaces eller monteringsløsninger.
For komplekse bevægelsessystemer anbefales det at evaluere encoderen sammen med motor, drev, controller, mekanisk transmission og feedback-algoritme. Denne tilgang på systemniveau kan hjælpe med at sikre, at den valgte encoder fungerer som forventet efter integration.
Hvad skal man overveje under installationen?
Korrekt installation er afgørende for at opnå stabil encoderfeedback. Selv en sensor med høj opløsning leverer muligvis ikke den forventede systemydelse, hvis den mekaniske installation introducerer overdreven fejljustering eller vibrationer.
- Oprethold nøjagtig akseljustering under montering.
- Undgå for stor radial eller aksial belastning på encoderakslen.
- Følg de angivne monteringsdimensioner og skruekrav.
- Hold det optiske sensorområde beskyttet mod uegnet kontaminering.
- Bekræft strømforsyningen før tilslutning af kommunikationsgrænsefladen.
- Kontroller RS485-ledninger og controllerkommunikationsindstillinger.
- Test encoderen ved lav hastighed, før du flytter til det maksimale driftsområde.
- Valider positionsnøjagtighed og repeterbarhed under faktiske driftsbelastninger.
For OEM-udstyr bør test ideelt set dække hele driftscyklussen, inklusive acceleration, deceleration, kontinuerlig rotation, positionering og nødstopforhold, hvor det er relevant.
Ofte stillede spørgsmål
Hvad betyder single-turn i en absolut encoder?
Single-turn betyder, at encoderen identificerer akslens vinkelposition inden for en komplet 360-graders omdrejning. Den er designet til applikationer, hvor nøjagtig vinkelposition inden for en enkelt omdrejning er det primære feedbackkrav.
Hvad er opløsningen af Absolute Single Turn Photoelectric Encoder?
Den refererede encoder-konfiguration giver 17-bit opløsning. Den praktiske positioneringsnøjagtighed af det komplette system vil også afhænge af mekanisk præcision, akseljustering, motoregenskaber, controllerens ydeevne og installationsforhold.
Hvad er den maksimale omdrejningshastighed?
Den specificerede maksimalt tilladte hastighed er op til 20.000 RPM. Ingeniører bør bekræfte den nødvendige hastighedsprofil og driftsbetingelser for den komplette motor- og encodersamling før implementering.
Bruger encoderen et RS485-interface?
Ja. Det specificerede output-interface er RS485, med en anført baudrate på 2,5 Mbps. Controllerkompatibilitet bør bekræftes før integration.
Er denne encoder egnet til miniaturemotorer?
Ja. Dens kompakte ydre diameterområde, hule akselkonfiguration, 17-bit opløsning og højhastighedskapacitet gør den velegnet til udvalgte miniaturemotorer og kompakte aktuatorapplikationer.
Hvilket driftstemperaturområde er specificeret?
Det angivne driftstemperaturområde er -20°C til 85°C. Den endelige anvendelse bør evalueres for faktiske termiske forhold, især når encoderen er installeret inde i et lukket motor- eller udstyrshus.
Kan koderen tilpasses til OEM-applikationer?
Tilpasning kan overvejes i henhold til projektets krav. Ingeniører bør give detaljer såsom akseldimensioner, tilgængelig installationsplads, kommunikationskrav, motorspecifikationer, driftshastighed og miljøforhold, når de diskuterer en OEM-løsning.
Konklusion
AnAbsolut Single Turn Fotoelektrisk Encoderkan give præcis digital vinkelfeedback og samtidig bevare et kompakt mekanisk fodaftryk. Med 17-bit opløsning, RS485-kommunikation, et miniatureområde på 8–26 mm i diameter, hulakselkonstruktion og en maksimalt tilladt hastighed på 20.000 RPM kan denne type encoder opfylde feedbackkravene for mange miniature motion-control-systemer. Fra robotbehændige hænder og kerneløse motorer til medicinske mekanismer og industrielt automationsudstyr kan det rigtige valg af encoder hjælpe med at skabe en mere præcis og pladseffektiv bevægelsesarkitektur.
Hvis du udvikler et miniatureservosystem, robotaktuator, præcisionsmotor eller automatiseret positioneringsmodul og har brug for hjælp til at vælge den passende encoderkonfiguration,kontakt osi dag for tekniske specifikationer, applikationssupport, tilpasningsmuligheder og et OEM-tilbud fra Jingyue.