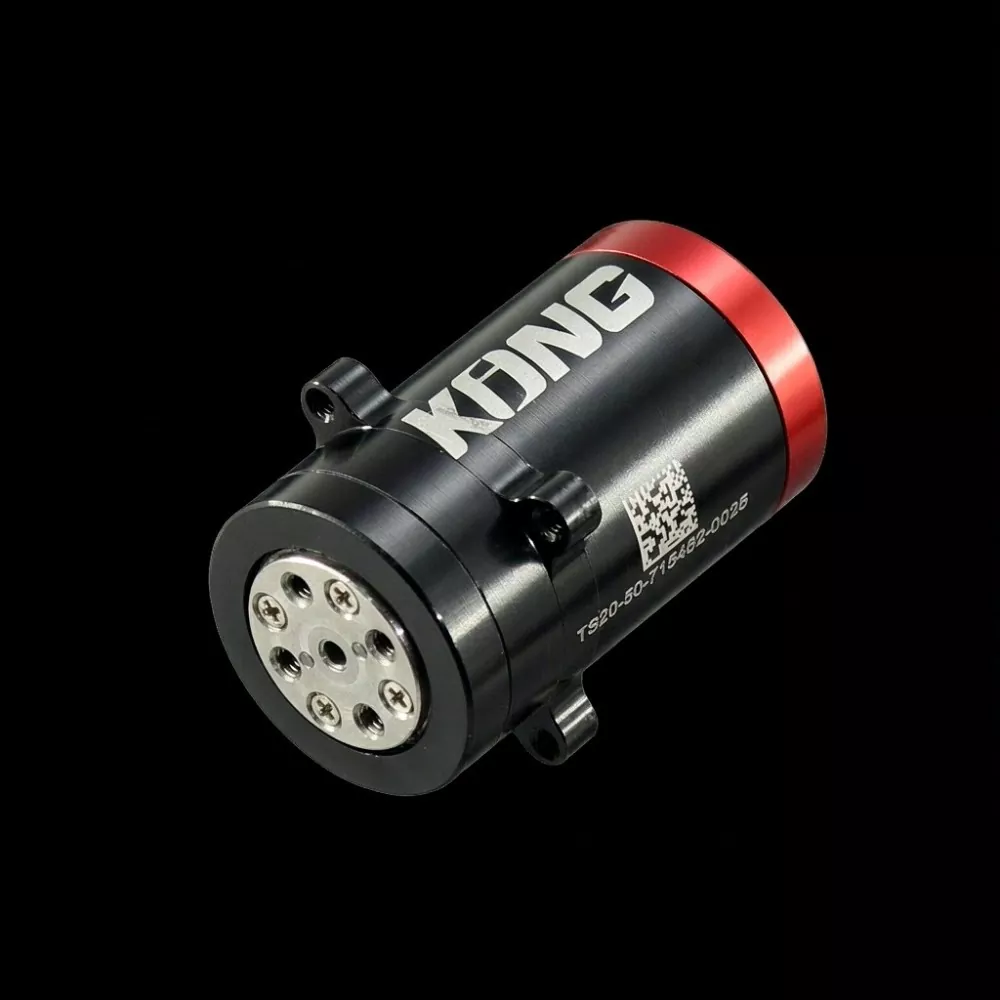
Efterhånden som robothænder bliver mere og mere i stand til at udføre delikat manipulation og menneskelignende bevægelser, er det afgørende at vælge den rigtige ledaktuator for at opnå præcis bevægelse og pålidelig kraftfeedback.HAVBEVÆGELSEleverer avancerede bevægelseskontrolløsninger, herunderFlink håndledsmodul, designet til at opfylde de krævende krav til kompakte robothænder, multi-finger gribere og intelligente robotsystemer. Dens TS20-serie integrerer en motor, reduktionsgear, to indkodere og et internt servodrev i en usædvanlig kompakt struktur, der hjælper ingeniører med at forenkle systemintegration og samtidig forbedre bevægelsesnøjagtighed og kontrolfleksibilitet.
Et fingerfærdigt håndledsmodul er en kompakt integreret aktuator, der gør det muligt for robotfingre og mekaniske led at udføre nøjagtige, koordinerede bevægelser. Denne artikel udforsker dens driftsprincipper, væsentlige tekniske specifikationer, ydeevnefordele, applikationsscenarier og valgovervejelser. Ved at bruge SEA MOTIONs TS20-serie som eksempel, forklarer den, hvordan et integreret ledmodul på 20 mm i diameter kombinerer højopløsningsfeedback, lavt slør, impedanskontrol og højhastigheds RS485-kommunikation for at understøtte avanceret robotmanipulation.
1. Hvad er et fingerfærdigt håndledsmodul?
2. Hvordan fungerer et fingerfærdigt håndledsmodul?
3. Tekniske nøglespecifikationer og sammenligning af ydeevne
4. Hvad er kernedesignfordelene?
5. Hvorfor er impedanskontrol vigtig for robothænder?
6. Store applikationer inden for robotteknologi og automatisering
7. Sådan vælger du det rigtige fingerfærdige håndledsmodul
8. Overvejelser om installation og vedligeholdelse
A Flink håndledsmoduler en integreret bevægelseskontrolkomponent specielt designet til at drive leddene på robotfingre og andre kompakte robotmekanismer. I modsætning til konventionelle motorer, der kræver separate gearkasser, indkodere og ekstern drevelektronik, kombinerer et integreret samlingsmodul disse væsentlige komponenter i én kompakt enhed.
Denne integration er især vigtig i robothænder, fordi den tilgængelige installationsplads er ekstremt begrænset. Hver finger kan indeholde flere uafhængigt kontrollerede led, og det samlede system skal balancere kompakte dimensioner, lav vægt, tilstrækkeligt drejningsmoment og nøjagtig feedback.
HAVBEVÆGELSE TS20-serien imødekommer disse krav gennem flere integrerede teknologier:
Ved at integrere disse komponenter forenkler modulet det mekaniske og elektriske systemdesign, samtidig med at det giver de feedback-funktioner, der kræves til præcis robotmanipulation.
Funktionsprincippet for et fingerfærdigt håndledsmodul involverer koordineret motordrift, mekanisk transmission, encoderfeedback og lukket sløjfestyring.
Når værtscontrolleren sender en bevægelseskommando, behandler det integrerede drev målposition, hastighed, stivhed, dæmpning og fremføringsmoment. Motoren genererer derefter rotationsbevægelse, som passerer gennem præcisionsreduktionen for at drive det tilsluttede robotled.
I mellemtiden måler indkodersystemet kontinuerligt bevægelsestilstanden. Denne feedback gør det muligt for controlleren at sammenligne den faktiske ydeevne med den kommanderede bevægelse og justere motoroutputtet i overensstemmelse hermed.
TS20 bruger en dual-encoder-arkitektur med feedback tilgængelig fra modsatte ender af geartoget. Dette arrangement hjælper kontrolsystemet med at observere bevægelser på udgangssiden i stedet for udelukkende at stole på målinger på motorsiden.
Dens kontrolproces kan opsummeres som følger:
Denne integrerede arkitektur hjælper robothænder med at opnå koordineret bevægelse og kontrolleret interaktion med objekter af forskellige størrelser, former og mekaniske egenskaber.
Tekniske specifikationer har direkte indflydelse på, om en ledaktuator kan opfylde de mekaniske og styringsmæssige krav til en robothånd. SEA MOTION TS20 fås i to konfigurationer: TS20-50 og TS20-100. Begge modeller deler den samme mekaniske konvolut, men tilbyder forskellige drejningsmoment og hastighedskarakteristika.
| Teknisk parameter | TS20-50 | TS20-100 |
|---|---|---|
| Gearforhold | 50:1 | 100:1 |
| Nominel drejningsmoment | 0,7 N·m | 1,5 N·m |
| Topdrejningsmoment | 2 N·m | 4 N·m |
| Varighed af maksimalt drejningsmoment | 300 ms | 300 ms |
| Maksimal hastighed uden belastning | 31,4 rad/s | 15,7 rad/s |
| Modreaktion | Under 20 buesekunder | Under 20 buesekunder |
| Encoder | Dobbelt 24-bit | Dobbelt 24-bit |
| Dimensioner | Ø20 × 35 mm | Ø20 × 35 mm |
| Hul boring | Ø1,7 mm | Ø1,7 mm |
| Vægt | 35 g | 35 g |
| Nominel spænding | 24 VDC | 24 VDC |
| Meddelelse | RS485 | RS485 |
| Kan køres tilbage | Ja | Ja |
Ud over den mekaniske ydeevne inkorporerer TS20 en avanceret kommunikations- og kontrolgrænseflade:
Disse specifikationer gør modulet velegnet til applikationer, der kræver kompakt mekanisk integration, højopløsningsfeedback og responsiv bevægelseskontrol.
At vælge et passende fingerledsmodul involverer mere end at sammenligne nominelt drejningsmoment og motorhastighed. Mekaniske dimensioner, feedback-arkitektur, kontrolfleksibilitet og integrationskompleksitet påvirker også robotsystemets overordnede ydeevne.
TS20 har et cylindrisk hus, der kun måler Ø20 mm i diameter og 35 mm i længden, med en totalvægt på 35 g. Denne kompakte formfaktor gør det muligt for ingeniører at installere aktuatorer inden for begrænsede fingerledsrum uden at øge robothåndens samlede masse.
To uafhængige 24-bit indkodere giver detaljeret bevægelsesfeedback. Kombineret med måling på udgangssiden og slør under 20 buesekunder, understøtter denne arkitektur nøjagtig positionsovervågning og forbedret kontrol over små ledbevægelser.
50:1 og 100:1 konfigurationerne deler samme hus og Ø24 mm monteringsflange. Ingeniører kan derfor evaluere forskellige drejningsmoment og hastighedskrav uden at redesigne den mekaniske hovedmonteringsstruktur.
Det indbyggede feltorienterede styredrev eliminerer behovet for en separat ekstern motordriver. Modulet fungerer med en 24 VDC-forsyning og en RS485-kommunikationsforbindelse, hvilket reducerer antallet af komponenter, der kræves til systemintegration.
Tilbagekørsel gør det muligt for udgangsakslen at reagere på eksterne kræfter i stedet for at opføre sig som en stiv, låst transmission. Denne egenskab er særlig værdifuld, når en robotfinger får uventet kontakt med en genstand eller skal justere dens gribekraft.
Den Ø1,7 mm hule boring skaber en dedikeret fræsevej gennem samlingsaksen. Den kan rumme en sene eller signalledning, og hjælper ingeniører med at organisere interne ledninger og mekaniske transmissionselementer i kompakte robotkonstruktioner.
Robothænder skal ofte udføre opgaver, der involverer fysisk interaktion, såsom at holde skrøbelige genstande, manipulere værktøj og opretholde stabil kontakt med uregelmæssige overflader. Positionskontrol alene giver muligvis ikke tilstrækkelig fleksibilitet til disse operationer.
Impedanskontrol gør det muligt for et robotled at regulere sin reaktion på positionsfejl og eksterne kræfter. TS20 understøtter en integreret impedanskontrolmodel udtrykt som:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Hvor:
Ved at justere stivhed og dæmpning kan ingeniører konfigurere forskellige mekaniske responskarakteristika til forskellige opgaver.
En robotfinger kan f.eks. bruge et relativt kompatibelt svar, når det først berører et objekt og øge stivheden, når der kræves større positionsstabilitet. Indstilling af Kp til nul muliggør drejningsmomentkildeadfærd, hvilket kan være nyttigt til kraftkontrollerede fingerapplikationer.
Denne fleksibilitet gør impedanskontrol til en vigtig funktion for avancerede robothænder, der skal balancere bevægelsesnøjagtighed med fysisk interaktion.
Kombinationen af kompakte dimensioner, integreret elektronik og fleksibel kontrol gør et fingerfærdigt håndledsmodul nyttigt på tværs af flere præcisionsbevægelsesapplikationer.
Hver robotfinger kan kræve flere uafhængigt kontrollerede led. Kompakte aktuatorer hjælper designere med at distribuere de nødvendige drivenheder i hele fingerstrukturen, samtidig med at de bibeholder en passende vægt og mekanisk kappe.
Små humanoide robotter kræver lette og responsive led for at understøtte naturlig bevægelse og objektmanipulation. Integrerede ledmoduler kan forenkle designet af hænder og andre kompakte ledmekanismer.
Industrielle og forskningsgribere har ofte behov for at håndtere genstande med forskellige dimensioner og overfladeegenskaber. Justerbar stivhed, momentkontrol og encoderfeedback hjælper med at understøtte mere fleksible gribestrategier.
Kompakte robotarme, der bruges i laboratorier, uddannelsesmiljøer og forskningsfaciliteter, drager fordel af integrerede aktuatorer, der reducerer ledningskompleksiteten og forenkler mekanisk montering.
I specialiserede positioneringssystemer og rumfartsmikroservo-enheder gør begrænset installationsplads og strenge massekrav kompakte bevægelseskontrolkomponenter særligt værdifulde. Faktisk egnethed afhænger af applikationens miljø-, sikkerheds- og ydeevnevalideringskrav.
Valg af et passende ledmodul kræver en omfattende evaluering af den mekaniske struktur, bevægelseskrav, kontrolarkitektur og driftsmiljø.
Overvej følgende faktorer, før du træffer en købsbeslutning:
Udvekslingsforholdet er en af de vigtigste overvejelser, når du vælger en TS20-konfiguration.
Begge konfigurationer deler de samme mekaniske dimensioner og monteringsgrænseflade, hvilket giver ingeniører mulighed for at sammenligne deres ydeevne under prototyping uden at ændre det grundlæggende mekaniske design.
Korrekt installation er afgørende for at opretholde den mekaniske nøjagtighed og driftssikkerhed af et præcisionsfugemodul.
Ved installation af SEA MOTION TS20 skal ingeniører være særligt opmærksomme på følgende detaljer:
TS20 inkorporerer også beskyttelsesfunktioner, der dækker overstrøm, overspænding, underspænding, transient overspænding, FET-overtemperatur, motorovertemperatur og encoderfejl. Ingeniører bør gennemgå fejlhåndteringsprocedurer og driftsgrænser under idriftsættelse af systemet.
Til transport er individuelle enheder pakket i antistatiske poser, polstret med beskyttende skum og placeret i separate kasser for at hjælpe med at beskytte udgangsflangen og elektriske forbindelser.
A: Dens hovedfunktion er at give kontrolleret rotationsbevægelse og feedback til robotfingerled. Det gør det muligt for robothænder at udføre præcis positionering, koordineret fingerbevægelse og justerbar kraftinteraktion med objekter.
A: Et integreret samlingsmodul kombinerer motor, reduktionsgear, indkodersystem og drivelektronik i én enhed. Dette reducerer krav til eksterne ledninger og komponenter, samtidig med at det giver en mere kompakt løsning til robotmekanismer med begrænset plads.
A: Den primære forskel er gearforholdet. TS20-50 giver et nominelt drejningsmoment på 0,7 N·m og en maksimal tomgangshastighed på 31,4 rad/s, mens TS20-100 giver et nominelt moment på 1,5 N·m og en maksimal tomgangshastighed på 15,7 rad/s. Begge modeller har samme mål og vægt.
A: Nej. TS20 integrerer sit feltorienterede styredrev i ledmodulet. Det kræver en 24 VDC strømforsyning og en RS485 kommunikationsforbindelse for drift.
A: TS20 understøtter RS485-kommunikation ved 7,5 Mbps og bruger MIT-impedanstilstandsprotokollen, version 3.4. Dens kommando- og svarrammer er 14 byte lange og inkorporerer CRC16-CCITT-verifikation.
A: Ja. Dens kompakte Ø20 mm × 35 mm struktur, 35 g vægt og konfigurerbare enheds-ID'er gør den velegnet til integration i multi-finger robothænder og kompakte gribesystemer.
A: Ja. Kabelledninger kan termineres i henhold til specificerede længder, og der kan tilføjes konnektorer ved endedækslet for volumenproduktionskrav.
A: De anførte produktoplysninger angiver en minimumsbestillingsmængde på 5 styk og en leveringstid på cirka 4 uger. Købere bør bekræfte den seneste produktionsplan og leveringsbetingelser, når de anmoder om et tilbud.
A: Prisen afhænger af det valgte gearforhold, krav til kabelafslutning og ordremængde. Købere kan give deres foretrukne konfiguration og estimerede årlige efterspørgsel til SEA MOTION for et tilbud.
Ydeevnen af en moderne robothånd afhænger i høj grad af kvaliteten af dens fælles aktiverings- og feedbacksystemer. En veldesignetFlink håndledsmodulskal kombinere kompakte dimensioner, tilstrækkeligt drejningsmoment, nøjagtig sansning, responsiv kommunikation og fleksibel kontrol for at imødekomme stadigt mere krævende robotapplikationer.
HAVBEVÆGELSE TS20-serien samler disse egenskaber gennem dens integrerede motor, præcisionsreduktion, dobbelte 24-bit encodere og indbyggede FOC-drev. Med to muligheder for transmissionsforhold, slør under 20 buesekunder, tilbagekørbart output og højhastigheds RS485-kommunikation, giver det ingeniører en praktisk bevægelseskontrolløsning til fingernem hænder, gribere med flere fingre og andre kompakte robotmekanismer.
Efterhånden som robotteknologien fortsætter med at udvikle sig, vil valget af et passende fælles modul forblive et vigtigt skridt i at forbedre manipulationspræcision, mekanisk integration og overordnet systemydeevne.
Leder du efter et pålideligt fingerfærdigt håndledsmodul til dit næste robotprojekt?HAVBEVÆGELSE tilbyder integrerede bevægelseskontrolløsninger og konfigurerbare TS20-ledmoduler til at understøtte forskellige konstruktions- og applikationskrav. Uanset om du udvikler en humanoid robothånd, en præcisionsgriber eller en kompakt robotarm, kan vores team hjælpe dig med at evaluere gearforhold, drejningsmomentkrav, monteringsdimensioner og kommunikationskompatibilitet. Udforsk vores Dexterous Hand Joint Module-produktdetaljer i dag ogkontakt osfor at diskutere dine tekniske krav, anmode om en prøve eller indhente et skræddersyet tilbud.
-