Artikeloversigt: A Rammeløs momentmotorer designet til applikationer, hvor konventionelle motorer, gearkasser, remme og koblinger skaber uønskede mekaniske begrænsninger. Ved at adskille rotoren og statoren og integrere dem direkte i maskinstrukturen kan denne motorarkitektur levere høj momenttæthed, lavt mekanisk slør, kompakt installation, jævn rotation og responsiv kontrol. Denne artikel forklarer, hvordan rammeløse momentmotorer fungerer, hvorfor de er værdifulde i krævende bevægelsessystemer, hvad ingeniører bør overveje under udvælgelse og integration, og hvordan SEA MOTION understøtter skræddersyede løsninger til robotteknologi, værktøjsmaskiner, halvlederudstyr, medicinske systemer og andre præcisionsapplikationer.
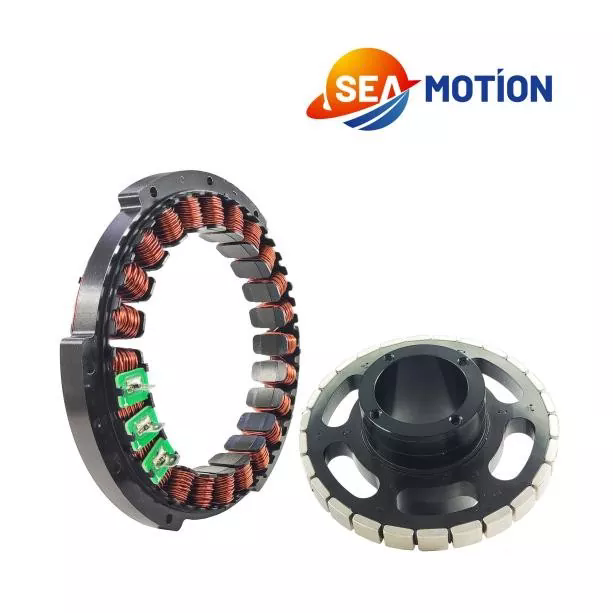
En rammeløs momentmotor er en permanent-magnet synkronmotor, der leveres uden det konventionelle motorhus, integrerede lejer eller indbygget feedback-enhed. I stedet for at modtage en komplet lukket motor, modtager maskinbyggeren de primære elektromagnetiske komponenter - typisk en stator og rotor - som kan inkorporeres direkte i den endelige mekaniske struktur.
Denne konfiguration giver designere meget større frihed over arkitekturen af et bevægelsessystem. Motoren kan installeres omkring et roterende led, inde i en robotakse, under et drejebord eller omkring en præcisionsmekanisme, hvor den tilgængelige installationsplads er begrænset.
I modsætning til en traditionel motor, der normalt overfører kraft gennem en gearkasse, rem, remskive, kobling eller anden transmissionskomponent, kan en rammeløs momentmotor drive lasten direkte. Fjernelse af disse mellemliggende mekaniske elementer kan reducere mekanisk overensstemmelse, transmissionstab, tilbageslag, vibrationer og vedligeholdelseskrav.
For højtydende udstyr er målet ikke blot at producere rotationsbevægelse. Den virkelige udfordring er at producere den bevægelse med det nødvendige drejningsmoment, hastighed, stivhed, repeterbarhed, glathed og respons inden for en begrænset mekanisk ramme.
Det er her den rammeløse arkitektur bliver særlig anvendelig.
Driftsprincippet er baseret på elektromagnetisk interaktion mellem permanentmagnetrotoren og de aktiverede statorviklinger.
Statoren indeholder de elektriske viklinger, der genererer et roterende magnetfelt, når der tilføres styret strøm. Rotoren indeholder permanente magneter, der interagerer med dette magnetiske felt og producerer rotationsmoment.
Fordi rotoren og statoren leveres som separate komponenter, kan den omgivende maskinstruktur effektivt blive en del af motorenheden.
Et typisk system indeholder:
Resultatet er et højt integreret bevægelsessystem, hvor motoren ikke længere er en selvstændig mekanisk pakke. I stedet bliver det en integreret del af maskinen.
Denne tilgang er især værdifuld, når ingeniører har brug for en stor hul aksel, kompakte aksiale dimensioner, stor udgangsdiameter eller direkte drev-funktionalitet.
Den største fordel ved en rammeløs momentmotor er designfleksibilitet. Flere yderligere fordele kan dog gøre denne arkitektur attraktiv for præcisionsmaskiner.
Momenttæthed er især vigtig, når motoren skal passe ind i en lille mekanisk kappe. En korrekt udvalgt rammeløs motor kan give et væsentligt drejningsmoment uden at kræve det fysiske rum, der er forbundet med en konventionel motor- og transmissionsenhed.
Direkte drev eliminerer mange komponenter, der traditionelt bruges til at overføre rotationskraft. Der er ingen krav til en gearkasse blot for at øge drejningsmomentet eller reducere hastigheden, når motoren kan vælges og styres til det ønskede driftspunkt.
Dette kan forenkle den mekaniske arkitektur og reducere antallet af komponenter, der kan indføre mekaniske fejl.
Gearmekanismer kan give tilbageslag, især når komponenter slides, eller når transmissionen kræver flere trin. En direkte-drev-konfiguration undgår gear-tand-frigang som en kilde til positioneringsfejl.
Til applikationer som robotforbindelser og præcisionsdrejetrin kan dette være en stor fordel.
Fordi motoren ikke kræver et traditionelt hus, kan designere integrere den elektromagnetiske samling i tilgængeligt strukturelt rum. Dette er nyttigt, når emballagebegrænsninger er alvorlige.
Lave tandhjulsegenskaber og passende kontrolalgoritmer kan bidrage til jævn rotation. Dette er værdifuldt for udstyr, hvor vibrationer, hastighedsbølger eller drejningsmomentforstyrrelser kan påvirke slutproduktets kvalitet.
En rammeløs motor tvinger ikke integratoren til at bruge én specifik feedback-enhed. Encoderen kan vælges i henhold til den nødvendige opløsning, nøjagtighed, miljøforhold, kommunikationsprotokol og maskinarkitektur.
Denne fleksibilitet er nyttig for OEM'er, der udvikler forskellige maskinplatforme omkring en fælles motorfamilie.
Rammeløse momentmotorer er særligt velegnede til applikationer, der kræver højt drejningsmoment, kompakt konstruktion, direkte drev og nøjagtig rotationskontrol.
| Anvendelse | Hvorfor rammeløst design er værdifuldt | Typisk designprioritet |
|---|---|---|
| Robotiske led | Kompakt integration og direkte momentoverførsel | Momenttæthed, stivhed, positionsnøjagtighed |
| Værktøjsmaskiner | Direkte roterende drev med reduceret transmissionsfejl | Præcision, hastighedsstabilitet, termisk ydeevne |
| Roterende borde | Stor blænde og kompakte drevarkitekturer | Moment, repeterbarhed, runout |
| Medicinsk udstyr | Kompakt og jævnt kontrolleret bevægelse | Lav vibration, pålidelighed, renlighed |
| Halvlederudstyr | Høj præcision inden for begrænset installationsplads | Positionsstabilitet, termisk kontrol, renlighed |
| Præcisionsautomatisering | Fleksibel mekanisk integration | Dynamisk respons og repeterbarhed |
I robotteknologi kan motoren for eksempel installeres direkte i en samling og kombineres med designerens egne lejer, hus, encoder og strukturelle komponenter. Dette kan give en mere kompakt samling end at bruge en komplet motor.
I præcisionsroterende udstyr kan direkte drev også reducere antallet af mekaniske grænseflader mellem motoren og arbejdsbelastningen.
Motorvalg bør begynde med de faktiske belastningskrav i stedet for motorens nominelle drejningsmoment alene. En motor, der ser passende ud baseret på det maksimale drejningsmoment, kan fungere dårligt, hvis kontinuerlig termisk belastning, accelerationskrav eller feedback-nøjagtighed overses.
Ingeniører bør vurdere følgende parametre.
Det er også vigtigt at skelne mellem en motors teoretiske kapacitet og dens ydeevne inde i den færdige maskine. Lejefriktion, strukturel stivhed, varmeafledning, encoderinstallation, rotorbalancering og drevtuning kan alle have indflydelse på det endelige resultat.
Varme er en af de vigtigste tekniske overvejelser, når man designer et direkte drevet bevægelsessystem.
Elektrisk modstand i statorviklingerne genererer varme under drift. Når viklingstemperaturen stiger, øges den elektriske modstand også, hvilket kan påvirke effektiviteten og tilgængeligt kontinuerligt drejningsmoment.
Til applikationer, der kræver vedvarende højt drejningsmoment, overvejer ingeniører almindeligvis aktiv væskekøling integreret i statorstrukturen. Vand- eller vandglykolkøling kan give en kontrolleret vej til fjernelse af varme fra motorenheden.
Til applikationer med lavere belastning kan naturlig konvektion eller tvungen luftkøling være tilstrækkelig afhængig af motorstørrelse, installationsforhold, omgivelsestemperatur og driftscyklus.
Et praktisk termisk design bør overveje:
Temperaturføling bør også integreres i kontrolstrategien. Hvis viklingstemperaturen nærmer sig sin tilladte grænse, kan drevet reducere strøm- eller drejningsmomentbehov for at beskytte motoren.
For halvleder-, laboratorie-, medicinsk- eller renrumsudstyr kan køledesign kræve yderligere opmærksomhed, fordi køleopløsningen ikke må indføre forurening eller uønskede partikler i driftsmiljøet.
En rammeløs momentmotor inkluderer normalt ikke en indbygget encoder. Dette giver maskindesignere frihed til at vælge en feedbackteknologi, der matcher det endelige system.
Mulige feedback-teknologier omfatter optiske, magnetiske, induktive og absolutte encodersystemer. Det korrekte valg afhænger af den nødvendige positionsopløsning, miljøforhold, kommunikationsprotokol, hastighed, omkostninger og mekanisk arrangement.
Højopløsningsfeedback er især vigtig, når applikationen kræver ekstremt jævn bevægelse eller præcis vinkelpositionering.
Encoderen bør ikke behandles som en selvstændig komponent. Motor, koder, drev, lejesystem og maskinstruktur skal fungere som ét styresystem.
For eksempel kan en encoder give fremragende nominel opløsning, men stadig producere utilfredsstillende systemydelse, hvis dens mekaniske montering introducerer excentricitet eller runout. Ligeledes kan en højtydende motor ikke levere sit potentiale, hvis servoparametrene er dårligt indstillet.
Derfor bør feedback-integration overvejes under det mekaniske designstadium i stedet for at tilføjes, efter at motoren allerede er blevet valgt.
Rammeløs konstruktion skaber designfrihed, men den overfører også mere ansvar til maskinbyggeren. Den omgivende mekaniske struktur bliver en vigtig del af motorsystemet.
Flere områder fortjener særlig opmærksomhed.
Rotoren og statoren skal opretholde den nødvendige luftspalte under hele driften. Overdreven excentricitet kan påvirke den elektromagnetiske ydeevne og kan øge vibrationer eller mekanisk risiko.
En fleksibel monteringsstruktur kan kompromittere fordelene ved en højtydende motor. Strukturel deformation under belastning kan blive en kilde til positioneringsfejl, selv når motoren selv har fremragende elektromagnetiske egenskaber.
Fordi den rammeløse motor normalt ikke inkluderer lejer, skal maskindesigneren vælge lejer i henhold til radial belastning, aksial belastning, hastighed, stivhed, forventet levetid og krav til nøjagtighed.
Højhastighedsapplikationer kræver omhyggelig opmærksomhed på rotorbalancen. Mekanisk ubalance kan generere vibrationer og reducere kvaliteten af bevægelseskontrol.
For systemer med hule akser kan den tilgængelige indvendige diameter give en bekvem vej til kabler, pneumatiske ledninger, optiske komponenter eller andre maskinelementer. Kabelbevægelser bør ikke desto mindre vurderes omhyggeligt for at undgå interferens med roterende komponenter.
HAVBEVÆGELSEleverer Frameless Torque Motor-løsninger til avancerede motion-control-applikationer, hvor standardmotorer muligvis ikke tilbyder tilstrækkelig integrationsfleksibilitet.
Ifølge dets produktinformation er SEA MOTIONs rammeløse motortilgang beregnet til industrier, herunder robotteknologi, værktøjsmaskiner, halvlederudstyr, medicinsk udstyr, universiteter, forskningsinstitutioner og avanceret fremstilling. Virksomheden understøtter både standardprodukter og applikationsspecifik tilpasning.
Tilpasning kan være vigtig, når en standardmotor ikke passer til den tilgængelige mekaniske konvolut. Afhængigt af applikationskrav kan modifikationer involvere aksiale dimensioner, indvendig diameter, viklingsarrangementer, spændingskrav og feedback-relaterede konfigurationer.
Til OEM-projekter kan denne tekniske support reducere kløften mellem komponentvalg og endelig maskinintegration. I stedet for kun at vælge en motor baseret på et katalognummer, kan ingeniører evaluere motoren som en del af den komplette bevægelsesarkitektur.
HAVBEVÆGELSE beskriver også testprocedurer, der dækker elektriske egenskaber og rotorens ydeevne, med produktionsstyring anvendt på vigtige motorparametre. Dets dokumentationsunderstøttelse omfatter tekniske tegninger, 3D-filer, integrationsoplysninger og drevrelaterede materialer.
Denne type teknisk support er især værdifuld for OEM'er, der skal flytte fra prototypeudvikling til gentagelig produktion uden at redesigne det komplette bevægelsessystem.
| Faktor | Rammeløs momentmotor | Konventionel husmotor |
|---|---|---|
| Mekanisk integration | Meget tilpasselig | Normalt baseret på faste husdimensioner |
| Smitte | Velegnet til direkte kørsel | Kan kræve kobling, rem eller gearkasse |
| Modreaktion | Kan minimere transmissionsrelateret tilbageslag | Kan afhænge af transmissionskomponenter |
| Feedback | Fleksibelt encodervalg | Ofte forudbestemt eller integreret |
| Boliger | Leveret af maskindesigner | Integreret af motorproducenten |
| Tilpasning | Høj | Generelt mere begrænset |
| Installation | Kræver større ingeniøransvar | Normalt enklere |
| Ideel brug | Kompakt, højtydende, integreret maskineri | Generelle motorapplikationer |
Sammenligningen betyder ikke, at rammeløse motorer automatisk er bedre for hver maskine. En konventionel husmotor kan være det mere praktiske valg, når hurtig installation, standardiseret montering eller enkel vedligeholdelse er det primære mål.
Den rammeløse arkitektur bliver særligt overbevisende, når pakning, direkte drev, momenttæthed, præcision og system-niveau integration er vigtigere end plug-and-play installation.
Før de godkender en rammeløs momentmotor til produktion, bør ingeniører gennemgå hele systemet i stedet for at evaluere motoren isoleret.
Denne tjekliste hjælper med at forhindre et almindeligt teknisk problem: at vælge en motor, der opfylder det nominelle drejningsmoment, men som ikke opfylder de reelle mekaniske, termiske eller kontrolkrav til den færdige maskine.
En standard servomotor kommer normalt som en komplet mekanisk pakke med hus, lejer og ofte en integreret feedback-enhed. En rammeløs momentmotor giver separate rotor- og statorkomponenter, så maskinbyggeren kan designe det omgivende hus, lejearrangement og feedbacksystem.
De fleste præcisionsapplikationer kræver feedback til styring med lukket sløjfe, selvom den nøjagtige sensor afhænger af applikationen. Fordi koderen ikke er iboende fastgjort til motorpakken, kan ingeniører vælge feedback i henhold til nøjagtighed, opløsning, miljø- og kommunikationskrav.
Ja. Direkte kørsel er en af de primære grunde til, at ingeniører vælger denne arkitektur. Motoren kan integreres direkte med den roterende belastning og undgår mekaniske transmissionskomponenter såsom gearkasser, remme og koblinger, hvor anvendelsen tillader det.
Køling er kritisk, når motoren kører kontinuerligt med højt drejningsmoment. Den nødvendige løsning afhænger af driftscyklus, motordimensioner, omgivende forhold, installationsstruktur og tilladte viklingstemperatur. Væskekøling overvejes ofte til krævende kontinuerlige applikationer.
Ja. SEA MOTION beskriver understøttelse af tilpassede motorkonfigurationer, herunder dimensionsændringer, viklingstilpasninger, indvendige diameterændringer og feedback-relateret integration til OEM-applikationer.
De er velegnede til mange robotforbindelsesdesign, fordi rotoren og statoren kan inkorporeres direkte i samlingsstrukturen. Dette kan hjælpe med at reducere pakkestørrelsen og samtidig give direkte drejningsmomentoverførsel og fleksibel encoderintegration.
Ingeniører bør overveje varmefjernelse, lejematerialer, smøring, kabelføring, overfladerenhed, partikeldannelse og kompatibiliteten af den komplette samling med renrumsmiljøet. Kølesystemer bør også designes, så de undgår at indføre uønskede partikler eller forurening.
I passende applikationer, ja. En direkte drevet rammeløs motor kan eliminere gearkassen og tilhørende transmissionskomponenter. Motoren skal dog levere tilstrækkeligt kontinuerligt og maksimalt drejningsmoment ved den nødvendige hastighed, og maskinens struktur og lejer skal være designet til at håndtere den resulterende belastning.
En rammeløs momentmotor giver en anderledes måde at nærme sig design af bevægelsessystem. I stedet for at behandle motoren som en selvstændig komponent, tillader den motoren at blive en del af maskinens mekaniske arkitektur.
Ved at kombinere en separat rotor og stator med et passende lejesystem, encoder, drev, køleløsning og strukturelt design kan ingeniører skabe kompakte direkte drevne systemer med høj momenttæthed, lavt transmissionsrelateret slør, jævn bevægelse og stærk kontrolydelse.
Den vigtigste overvejelse er konstruktion på systemniveau. Moment, hastighed, inerti, termisk adfærd, feedback-opløsning, mekanisk stivhed, justering, lejeydelse og drevkompatibilitet skal alle evalueres sammen.
For OEM'er og udstyrsproducenter, der udvikler robotforbindelser, præcisionsdrejetrin, værktøjsmaskiner, halvlederudstyr, medicinsk udstyr og avancerede automationssystemer, kan den rigtige motorarkitektur have en betydelig effekt på størrelsen, ydeevnen, pålideligheden og langsigtet vedligeholdelse af den endelige maskine.
HAVBEVÆGELSEleverer Frameless Torque Motor-løsninger med tilpasning og teknisk support til krævende motion-control-applikationer. Hvis du udvikler en ny præcisionsbevægelsesplatform eller har brug for en motor, der passer til en specifik mekanisk konvolut,kontakt osfor at diskutere dit drejningsmoment, hastighed, dimensioner, feedback, køling og integrationskrav.